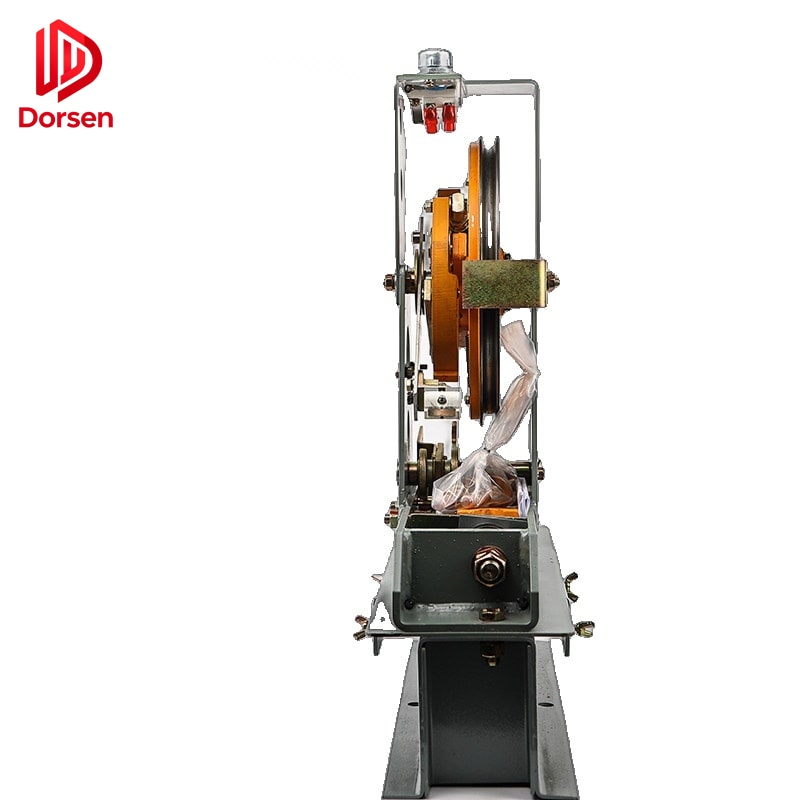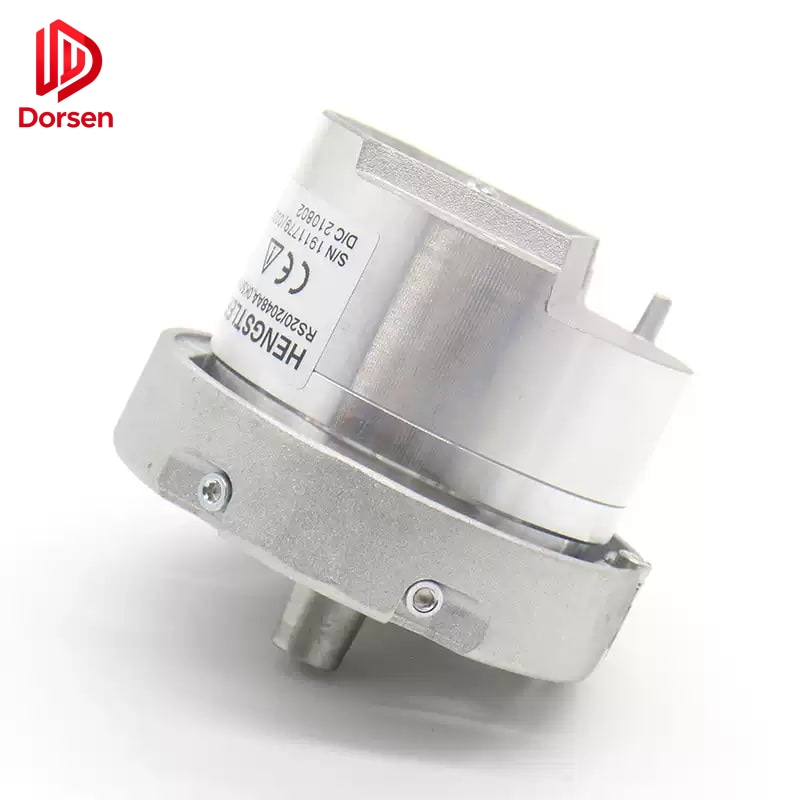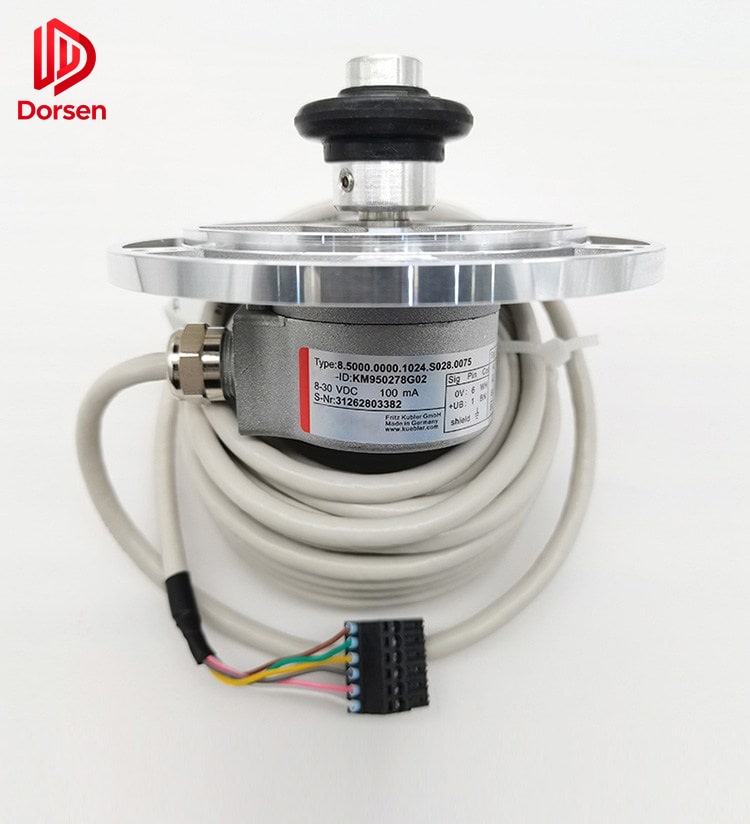
Der Encoder ist das zentrale Rückführungsgerät in modernen Aufzugsantriebssystemen. Er wandelt Wellendrehung in elektrische Signale um, die der Regler für Geschwindigkeitsregelung, Positionsverfolgung und Etagennivellierung nutzt. Ein falsch spezifizierter Encoder — falsche Auflösung, Spannung, Steckerbelegung oder Montagegeometrie — verursacht nicht nur Unannehmlichkeiten. Er führt zu Geschwindigkeitsinstabilität, kumulativen Etagenfehlern, wiederholten Antriebsfehlern und unnötigen Service-Rückrufen.
Dieser Leitfaden behandelt Encoderklassifikation, Auswahlparameter, Austauschverfahren, Inbetriebnahmeanforderungen und Beschaffungs-Best Practices für Wartungsunternehmen und Teilehändler, die OEM-kompatible Ersatzteile beziehen.
1. Encoder-Grundlagen in Aufzugsanwendungen
1.1 Rolle im Antriebssystem
Bei einem Traktionsaufzug wird der Encoder auf der Motorwelle (oder einer gekoppelten Rückführungswelle der Treibscheibenmaschine) montiert. Bei Motordrehung erzeugt der Encoder Impulse oder Analogsignale proportional zur Winkelverschiebung. Der Frequenzumrichter vergleicht diese Rückführung mit dem Sollgeschwindigkeitsprofil und passt das Motordrehmoment entsprechend an.
Für die Etagenpositionierung zählt der Regler Encoderimpulse (oder liest Absolutposition) zwischen Verzögerungspunkten und Nivellierzonen. Jeder Fehler in der Impulszählung — durch Signalverlust, Auflösungsfehlanpassung oder mechanischen Schlupf — führt direkt zu Fehlnivellierung am Halt.
Türantriebe nutzen kleinere Encoder oder Hall-Effekt-Rückführungen zur Positionsregelung beim Öffnen und Schließen. Die Auswahlprinzipien sind ähnlich, die Betriebsumgebungen unterscheiden sich: höhere Vibration, häufigere Richtungsumkehrungen und Belastung durch Schienenschmutz.
1.2 In Aufzügen verwendete Encodertypen
| Typ | Ausgangssignal | Position nach Einschalten | Typische Anwendung |
|---|---|---|---|
| Inkremental | A/B/Z-Rechteckkanäle | Homing oder Welleneinlernen erforderlich | Getriebener Traktionsantrieb, ältere VVVF-Antriebe |
| Absolut (Multi-Turn) | Serielles oder paralleles Positionswort | Sofort verfügbar | Moderne MRL, einige regenerativen Antriebe |
| Sin/Cos (analog) | Sinus- und Cosinuswellenformen | Index oder Referenz erforderlich | Permanentmagnet-Synchronmotoren |
| Tachogenerator (Legacy) | DC-Spannung proportional zur Geschwindigkeit | N/A — nur Geschwindigkeit | Ältere Systeme im Retrofit |
Inkrementalencoder sind die häufigste Austauschkategorie. Sie liefern zwei phasenverschobene Kanäle (A und B) zur Richtungsunterscheidung sowie einen Indeximpuls (Z) einmal pro Umdrehung als Referenz. Die Auflösung wird in Impulsen pro Umdrehung (PPR) angegeben — übliche Werte: 1024, 2048, 4096, 8192 und 10000.
Sin/Cos-Encoder liefern kontinuierliche Analogrückführung mit praktisch unendlicher Auflösung bei Interpolation durch den Antrieb. Sie sind Standard bei getriebelosen Permanentmagnetmaschinen von KONE, Otis, Schindler und Mitsubishi. Der Austausch erfordert exakte Spannungs- und Phasenanpassung — nicht nur PPR-Äquivalenz.
Absolutencoder speichern die Position in nichtflüchtigem Speicher. Nach Spannungsausfall liest der Regler die aktuelle Position ohne Welleneinlernprozedur. Der Umbau eines Inkrementalencoders auf ein Absolutesystem (oder umgekehrt) ist ohne Regleranpassung in der Regel nicht machbar.
2. Wichtige Auswahlparameter
2.1 Auflösung (PPR)
Die Auflösung muss der erwarteten Rückführungsdichte des Antriebs entsprechen. Ein Encoder mit niedrigerer Auflösung an einem für 8192 PPR kalibrierten System führt zu gröberer Positionsregelung und kann genaue Nivellierung verhindern. Höhere Auflösung ohne Antriebsneuprogrammierung kann Geschwindigkeitsberechnungsfehler verursachen.
| Symptom einer Auflösungsfehlanpassung | Wahrscheinliche Ursache |
|---|---|
| Konstanter Etagenversatz (gleiche Richtung jede Fahrt) | PPR-Einstellung im Antrieb stimmt nicht mit Encoder überein |
| Geschwindigkeitsschwingungen bei konstantem Sollwert | Impulsfrequenz außerhalb des Antriebseingangsbereichs |
| Antrieb meldet „Encoderfehler“ beim Start | Null Impulszählung oder falsche Kanalzuordnung |
Original-Typenschild-PPR immer mit der Umrichter-Parameterliste abgleichen, bevor bestellt wird.
2.2 Wellendurchmesser und Montage
Encoder-Montage fällt in drei übliche Kategorien:
- Flanschmontage — Lochkreis an der Encoderstirnseite am Motorendlagerwinkel
- Hohlwelle / Sleeve — Encoder gleitet über Motorwellenverlängerung, gesichert mit Madenschraube oder Klemmung
- Kupplungsmontage — flexible Kupplung verbindet Encoderwelle mit Motorwelle (toleriert leichte Fehlausrichtung)
Die Wellendurchmesser-Toleranz ist kritisch. Ein 10-mm-Encoder auf einer 9,98-mm-Welle kann mit Madenschraube funktionieren; eine 10-mm-Bohrung auf einer 10,2-mm-Welle sitzt nicht korrekt und verursacht exzentrische Rotation — eine direkte Quelle für Signaljitter.
2.3 Versorgungsspannung und Ausgangspegel
| Spannungsklasse | Übliche Nutzung | Hinweise |
|---|---|---|
| 5 V DC (TTL/HTL) | Die meisten Inkrementalencoder | Kurze Kabelstrecken; rauschempfindlich |
| 12 V DC | Industrielle Inkrementalencoder | Bessere Störfestigkeit bei längeren Kabeln |
| 24 V DC | Einige Türantriebs-Rückführungen | Antriebseingangskompatibilität prüfen |
| 1 Vpp Sin/Cos | PM-Motorantriebe | Analog — geschirmtes Kabel erforderlich |
12 V an einen 5-V-Encoder zerstört die interne Elektronik. Spannung auf Typenschild und Antriebsklemmenleiste vor dem Anschließen eines Ersatzes prüfen.
2.4 Steckverbindertyp und Pinbelegung
Aufzug-Encoder nutzen proprietäre Stecker: 6-, 8-, 12-polige Rundstecker oder direkte Drahtpigtails. Pinbelegungen für Versorgung (+V, 0V), Kanal A, Kanal B, Index Z und Schirmerdung variieren je Hersteller.
Regel: Niemals Pin-Kompatibilität zwischen Marken annehmen. Ein KONE-kompatibler Encoderstecker, verdrahtet wie eine Otis-Einheit, erzeugt umgekehrte Richtung oder kein Signal. Pinout-Diagramm vom Lieferanten anfordern oder Originalverdrahtung vor dem Trennen fotografieren.
2.5 Marken- und Modellkompatibilität
OEM-kompatible Ersatzteile sind auf Formfaktor, elektrische Eigenschaften und Montagegeometrie der Originalbaugruppen abgestimmt. Häufige Kompatibilitätsfamilien:
- KONE (KM-Serie-Antriebe, MX-Maschinen-Encoder)
- OTIS (Gen2, SkyRise-Rückführungsmodule)
- Schindler (BIOS, PORT-Encoder)
- Mitsubishi (NEXIEZ, ELENESSA)
- Hitachi, ThyssenKrupp/TKE, Fujitec
Modellnummern auf dem Typenschild (z. B. RE-0444, XAA, KM-Serie) sind die primäre Abgleichreferenz — nicht der Aufzugsmodellname.
3. Diagnose-Checkliste vor dem Austausch
Bevor ein Ersatz-Encoder bestellt wird, bestätigen, dass der Encoder selbst ausgefallen ist. Ein erheblicher Anteil der „Encoderfehler“-Rückrufe hat andere Ursachen:
| Prüfung | Methode | Bestehens-Kriterium |
|---|---|---|
| Leitungsdurchgang | Ohmmeter am Kabel (spannungsfrei) | Keine Unterbrechung auf A, B, +V, 0V |
| Schirmausführung | Sichtprüfung am Antriebsende | Schirmerdung gemäß Antriebsanleitung angeschlossen |
| Kupplungsintegrität | Manuelle Drehung der Motorwelle | Encoder dreht ohne Schlupf oder Spiel |
| Seilschlupf | Kreidemarkierungstest an der Scheibe | < 5 mm Drift pro Etage |
| Sin/Cos-Spannung | Voltmeter im Inspektionslauf | 1,45–1,55 V pro Kanal, ausgewogen |
Wenn die Diagnose auf Verdrahtung oder mechanischen Schlupf hinweist, löst ein Encoder-Austausch den Fehler nicht. Siehe unseren Begleitartikel zur Encoder-Fehlersuche für die vollständige Feldsequenz.
4. Austauschverfahren
4.1 Freischaltung und Dokumentation
- Lockout/Tagout am Hauptschalter anwenden und Nullspannung an Reglerklemmen prüfen
- Originalverdrahtung fotografieren — Steckerausrichtung, Schirmführung, Kabelbinderpositionen
- Encoder-Typenschilddaten erfassen: Modell, PPR, Spannung, Seriennummer
- Motor- und Antriebsmodellnummern zur Querverweisung notieren
4.2 Physischer Ausbau und Einbau
- Encoderkabel zuerst am Antriebsende, dann am Encoder trennen
- Kupplung oder Madenschrauben entfernen; Encoder ohne Beschädigung der Motorwellenoberfläche herausziehen
- Welle auf Riefen, Grate oder Korrosion prüfen — kleinere Defekte vor dem Einbau nacharbeiten
- Ersatz-Encoder einbauen; Madenschrauben auf Herstellerspezifikation anziehen (typisch 2–4 N·m)
- Kupplungsausrichtung prüfen falls zutreffend — Fehlausrichtung verursacht Lagerschäden und Signalrauschen innerhalb weniger Monate
4.3 Verdrahtung und Schirmung
- Encoderkabel getrennt von Leistungs- und Bremswiderstandverdrahtung führen (mindestens 100 mm Abstand wo möglich)
- Kabelschirm am Antriebsende gemäß Hersteller-Erdungsschema abschließen
- Originalstecker oder lieferantenseitiges Äquivalent verwenden — keine blanken Drahtspieße im Maschinenraum belassen
- Korrekte Kanalzuordnung bestätigen (A/B-Vertauschung verursacht umgekehrte Richtung)
5. Inbetriebnahme nach der Installation
Das Überspringen der Inbetriebnahme ist die häufigste Ursache für Fehler unmittelbar nach dem Encoder-Austausch.
| Schritt | Maßnahme | Zweck |
|---|---|---|
| 1 | Einschalten und Encoder-Versorgungsspannung an Klemmen prüfen | Bestätigt Verdrahtung vor Bewegung |
| 2 | Richtungstest im Inspektionsmodus | Erkennt vertauschte A/B-Kanäle |
| 3 | Nullkalibrierung / Offset-Einstellung | Richtet elektrisches Null auf mechanische Referenz aus |
| 4 | Welleneinlernen oder Positions-Teach ausführen | Baut Etagenpositionstabelle neu auf |
| 5 | Expressfahrt und Nivellierung auf jeder Etage testen | Bestätigt Auflösung und Positionsgenauigkeit |
| 6 | Beladungstest (mindestens 50 % Kapazität) | Zeigt schlupfbezogene Fehler, die bei leerem Korb unsichtbar sind |
Abnahmekriterium in vielen Serviceverträgen: Etagennivellierung innerhalb ±5 mm an jedem Halt nach Inbetriebnahme, verifiziert mit zwei aufeinanderfolgenden Welleneinlernläufen mit weniger als 3 mm Abweichung pro Etage.
6. Häufige Fehlersymptome und Ursachen
| Symptom | Mögliche Ursache | Erste Maßnahme |
|---|---|---|
| Laufjitter bei konstanter Geschwindigkeit | Signalrauschen, Kupplungsverschleiß, Auflösungsfehlanpassung | Schirmung und Kupplung prüfen |
| Progressive Etagendrift über Tage | Seilschlupf, Lockern der Encoderkupplung | Kreidetest + Kupplungsanzug prüfen |
| Antriebsfehler nur nach Wartung | Verdrahtungsfehler, Stecker nicht vollständig gesteckt | Anschlüsse erneut prüfen |
| Fehler nur in einer Richtung | Beschädigter Kanal oder Teilkabelbruch | A/B-Testkanäle tauschen |
| Kein Impulsausgang | Defekter Encoder, Kabelbruch, ausgefallene Versorgung | Spannung und Impulse am Antriebseingang messen |
7. Lebensdauer und Austauschintervalle
Encoderlager und interne Optik degradieren durch Wärme, Vibration und Verschmutzung. Die Branchenwartungspraxis empfiehlt:
- Sichtprüfung bei jedem antriebsbezogenen Serviceeinsatz
- Geplante Austauschüberlegung nach 5–8 Jahren bei hochzyklischen Anlagen (>1.000 Fahrten/Tag)
- Sofortiger Austausch bei bestätigtem physischem Verschleiß, Riefen, Schleifgeräusch oder intermittierendem Signalverlust
Antriebsupgrade-Projekte (z. B. Umbau von Tachogenerator auf Encoder-Rückführung) erfordern abgestimmte Auswahl von Encoder, Antriebsparametern und oft neuem Kabel — als Engineering-Änderung behandeln, nicht als einfachen Teileaustausch.
8. Beschaffungsinformationen für schnellere Angebote
Bei jeder Encoder-Anfrage mitsenden:
- Typenschildfoto — Auflösung, Spannung, Modellnummer, Steckverbindertyp
- Umrichter- oder Antriebsmodell — Regler-Softwareversion falls bekannt
- Aufzugsmarke und Maschinentyp — getriebe vs. getriebelos, MRL vs. konventionell
- Fehlerhistorie — wann Symptome begannen, Verhalten leer vs. beladen
- Menge und Zielort — für Exportdokumentationsanforderungen
DORSEN liefert OEM-kompatible Encoder für Treibscheibenmaschinen und Türantriebe mit Spezifikationsprüfung vor dem Versand. Ursache bestätigen, Teil präzise abgleichen und korrekt in Betrieb nehmen — drei Schritte, die die Mehrheit der encoderbezogenen Rückrufe eliminieren.