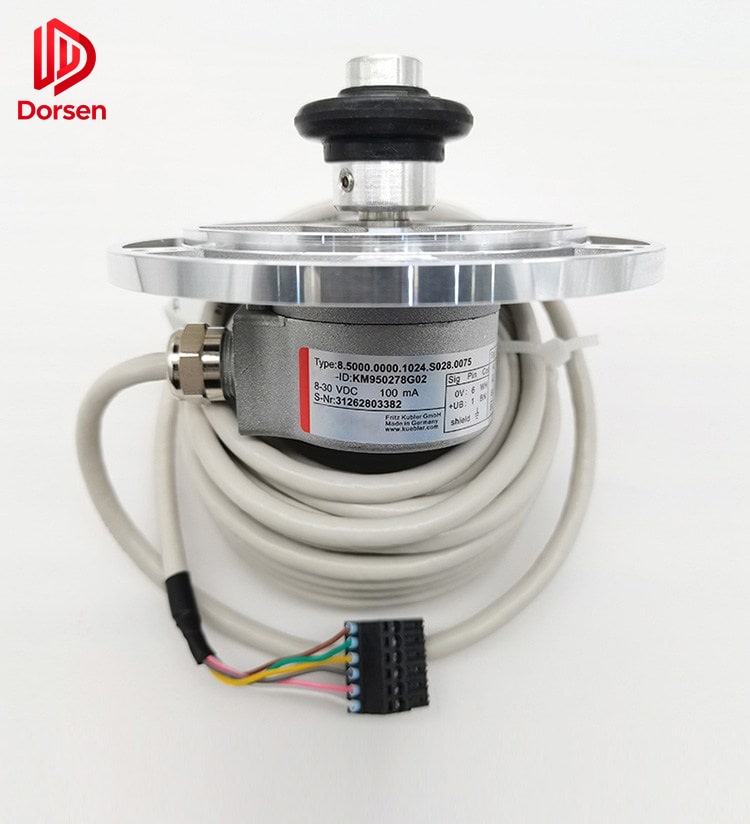
El encoder es el dispositivo de retroalimentación principal en los sistemas de accionamiento modernos de ascensor. Convierte la rotación del eje en señales eléctricas que el controlador usa para regulación de velocidad, seguimiento de posición y nivelación de planta. Un encoder mal especificado — resolución, voltaje, pinout de conector o geometría de montaje incorrectos — no solo causa inconvenientes. Produce inestabilidad de velocidad, errores acumulativos de planta, fallas repetidas de accionamiento y visitas de servicio innecesarias.
Esta guía cubre la clasificación de encoders, parámetros de selección, procedimientos de reemplazo, requisitos de puesta en marcha y mejores prácticas de adquisición para contratistas de mantenimiento y distribuidores de piezas que buscan reemplazos compatibles OEM.
1. Fundamentos del encoder en aplicaciones de ascensor
1.1 Función en el sistema de accionamiento
En un ascensor de tracción, el encoder se monta en el eje del motor (o un eje de retroalimentación dedicado acoplado a la máquina de tracción). Al rotar el motor, el encoder genera pulsos o señales analógicas proporcionales al desplazamiento angular. El inversor compara esta retroalimentación con el perfil de velocidad comandado y ajusta el par del motor en consecuencia.
Para el posicionamiento de planta, el controlador cuenta pulsos del encoder (o lee posición absoluta) entre puntos de desaceleración y zonas de nivelación. Cualquier error en el conteo de pulsos — por pérdida de señal, desajuste de resolución o deslizamiento mecánico — se traduce directamente en desnivelación en el rellano.
Los operadores de puerta usan encoders más pequeños o dispositivos de retroalimentación de efecto Hall para control de posición durante las carreras de apertura y cierre. Los principios de selección son similares pero los entornos de operación difieren: mayor vibración, inversiones de dirección más frecuentes y exposición a residuos del riel de puerta.
1.2 Tipos de encoder usados en ascensores
| Tipo | Señal de salida | Posición al encender | Aplicación típica |
|---|---|---|---|
| Incremental | Canales A/B/Z de onda cuadrada | Requiere homing o aprendizaje de eje | Tracción con reductor, accionamientos VVVF antiguos |
| Absoluto (multivuelta) | Palabra de posición serie o paralelo | Disponible de inmediato | MRL modernos, algunos accionamientos regenerativos |
| Sin/Cos (analógico) | Formas de onda seno y coseno | Requiere índice o referencia | Motores síncronos de imán permanente |
| Tacómetro (legacy) | Voltaje DC proporcional a la velocidad | N/A — solo velocidad | Sistemas antiguos en retrofit |
Los encoders incrementales son la categoría de reemplazo más común. Generan dos canales desfasados (A y B) para discriminación de dirección, más un pulso de índice (Z) una vez por revolución como referencia. La resolución se expresa en pulsos por revolución (PPR) — valores comunes: 1024, 2048, 4096, 8192 y 10000.
Los encoders Sin/Cos proporcionan retroalimentación analógica continua con resolución efectivamente infinita cuando el accionamiento los interpola. Son estándar en máquinas sin reductor de imán permanente de KONE, Otis, Schindler y Mitsubishi. El reemplazo requiere coincidencia exacta de voltaje y fase — no solo equivalencia PPR.
Los encoders absolutos almacenan la posición en memoria no volátil. Tras una pérdida de alimentación, el controlador lee la posición actual sin procedimiento de aprendizaje de eje. Sustituir un encoder incremental por un sistema absoluto (o viceversa) generalmente no es viable sin modificación del controlador.
2. Parámetros clave de selección
2.1 Resolución (PPR)
La resolución debe coincidir con la densidad de retroalimentación esperada por el accionamiento. Instalar un encoder de menor resolución en un sistema calibrado para 8192 PPR causa un control de posición más grueso y puede impedir una nivelación precisa. Una resolución mayor sin reprogramación del accionamiento puede causar errores de cálculo de velocidad.
| Síntoma de desajuste de resolución | Causa probable |
|---|---|
| Desfase de planta constante (misma dirección cada viaje) | Ajuste PPR en el accionamiento no coincide con el encoder |
| Oscilación de velocidad a consignas constantes | Frecuencia de pulsos fuera del rango de entrada del accionamiento |
| El accionamiento reporta «falla de encoder» al arranque | Conteo de pulsos cero o asignación incorrecta de canales |
Siempre cruce el PPR de la placa original con la lista de parámetros del inversor antes de pedir.
2.2 Diámetro de eje y montaje
El montaje del encoder cae en tres categorías comunes:
- Montaje de brida — círculo de pernos en la cara del encoder se fija al soporte de extremo del motor
- Eje hueco / manguito — el encoder se desliza sobre la extensión del eje del motor, fijado con tornillo prisionero o abrazadera
- Montaje por acoplamiento — acoplamiento flexible conecta el eje del encoder al eje del motor (permite ligera desalineación)
La tolerancia del diámetro de eje es crítica. Un encoder de 10 mm en un eje de 9,98 mm puede funcionar con tornillo prisionero; un orificio de 10 mm en un eje de 10,2 mm no asienta correctamente y causa rotación excéntrica — fuente directa de jitter de señal.
2.3 Voltaje de alimentación y niveles de salida
| Clase de voltaje | Uso común | Notas |
|---|---|---|
| 5 V DC (TTL/HTL) | La mayoría de encoders incrementales | Tendidos de cable cortos; sensibles al ruido |
| 12 V DC | Incrementales industriales | Mejor inmunidad al ruido en cables más largos |
| 24 V DC | Algunas retroalimentaciones de operador de puerta | Verificar compatibilidad de entrada del accionamiento |
| 1 Vpp Sin/Cos | Accionamientos de motores PM | Analógico — requiere cable apantallado |
Alimentar un encoder de 5 V con 12 V destruye la electrónica interna. Verifique el voltaje en la placa y en la regleta del accionamiento antes de conectar un reemplazo.
2.4 Tipo de conector y definición de pines
Los encoders de ascensor usan conectores propietarios: conectores circulares de 6, 8, 12 pines, o pigtails de cable directo. Las asignaciones de pines para alimentación (+V, 0V), canal A, canal B, índice Z y drenaje de apantallado varían según el fabricante.
Regla: Nunca asuma compatibilidad de pines entre marcas. Un conector de encoder compatible KONE cableado como una unidad Otis producirá dirección invertida o ninguna señal. Solicite un diagrama de pinout al proveedor o fotografíe el cableado original antes de desconectar.
2.5 Compatibilidad de marca y modelo
Los reemplazos compatibles OEM están diseñados para coincidir con el factor de forma, las características eléctricas y la geometría de montaje de los conjuntos originales. Familias de compatibilidad comunes:
- KONE (accionamientos serie KM, encoders de máquina MX)
- OTIS (módulos de retroalimentación Gen2, SkyRise)
- Schindler (encoders BIOS, PORT)
- Mitsubishi (NEXIEZ, ELENESSA)
- Hitachi, ThyssenKrupp/TKE, Fujitec
Los números de modelo en la placa (p. ej., RE-0444, XAA, serie KM) son la referencia de coincidencia primaria — no el nombre del modelo de ascensor.
3. Lista de verificación diagnóstica previa al reemplazo
Antes de pedir un encoder de reemplazo, confirme que el encoder mismo ha fallado. Una parte significativa de las visitas por «falla de encoder» se remontan a otras causas:
| Comprobación | Método | Criterio de aprobación |
|---|---|---|
| Continuidad del cableado | Ohmímetro en el cable (sin tensión) | Sin circuitos abiertos en A, B, +V, 0V |
| Terminación del apantallado | Inspección visual en el extremo del accionamiento | Drenaje de apantallado conectado según manual del accionamiento |
| Integridad del acoplamiento | Rotación manual del eje del motor | El encoder gira sin deslizamiento ni holgura |
| Deslizamiento de cable | Prueba de marca de tiza en la polea | Deriva < 5 mm por planta |
| Voltaje Sin/Cos | Voltímetro en carrera de inspección | 1,45–1,55 V por canal, equilibrado |
Si el diagnóstico apunta a cableado o deslizamiento mecánico, reemplazar el encoder no resolverá la falla. Consulte nuestro artículo complementario sobre resolución de problemas de encoder para la secuencia completa de campo.
4. Procedimiento de reemplazo
4.1 Bloqueo y documentación
- Aplicar lockout/tagout al seccionador principal y verificar tensión cero en bornes del controlador
- Fotografiar el cableado original — orientación del conector, tendido del apantallado, posiciones de bridas
- Registrar datos de placa del encoder: modelo, PPR, voltaje, número de serie
- Anotar números de modelo de motor y accionamiento para referencia cruzada
4.2 Extracción e instalación físicas
- Desconectar el cable del encoder primero en el extremo del accionamiento, luego en el encoder
- Quitar acoplamiento o tornillos prisioneros; extraer el encoder sin dañar la superficie del eje del motor
- Inspeccionar el eje por ranuras, rebabas o corrosión — corregir defectos menores antes de instalar la unidad nueva
- Instalar el encoder de reemplazo; apretar tornillos prisioneros a la especificación del fabricante (típicamente 2–4 N·m)
- Verificar alineación del acoplamiento si aplica — la desalineación causa desgaste de rodamientos y ruido de señal en meses
4.3 Cableado y apantallado
- Tender el cable del encoder separado del cableado de potencia y resistencia de freno (separación mínima 100 mm cuando sea posible)
- Terminar el apantallado del cable en el extremo del accionamiento según el esquema de puesta a tierra del fabricante
- Usar el conector original o el equivalente del proveedor — no dejar empalmes de cable pelado en la sala de máquinas
- Confirmar la asignación correcta de canales (intercambio A/B causa dirección invertida)
5. Puesta en marcha posterior a la instalación
Omitir la puesta en marcha es la causa más común de fallas inmediatamente después del reemplazo del encoder.
| Paso | Acción | Propósito |
|---|---|---|
| 1 | Energizar y verificar voltaje de alimentación del encoder en bornes | Confirma el cableado antes del movimiento |
| 2 | Prueba de dirección en modo inspección | Detecta canales A/B invertidos |
| 3 | Realizar calibración cero / ajuste de offset | Alinea el cero eléctrico a la referencia mecánica |
| 4 | Ejecutar aprendizaje de eje o teach de posición | Reconstruye la tabla de posiciones de planta |
| 5 | Probar carrera exprés y nivelación en cada planta | Confirma resolución y precisión de posición |
| 6 | Prueba con carga (mínimo 50 % de capacidad) | Revela errores relacionados con deslizamiento invisibles en cabina vacía |
Criterio de aceptación usado en muchos contratos de servicio: nivelación de planta dentro de ±5 mm en cada rellano tras la puesta en marcha, verificada con dos aprendizajes de eje consecutivos que diferan menos de 3 mm por planta.
6. Síntomas comunes de falla y causas raíz
| Síntoma | Causa posible | Primera acción |
|---|---|---|
| Jitter de marcha a velocidad constante | Ruido de señal, desgaste de acoplamiento, desajuste de resolución | Comprobar apantallado y acoplamiento |
| Deriva progresiva de planta a lo largo de días | Deslizamiento de cable, aflojamiento del acoplamiento del encoder | Prueba de tiza + comprobación de par del acoplamiento |
| Falla de accionamiento solo tras mantenimiento | Error de cableado, conector no asentado completamente | Reinspeccionar terminaciones |
| Falla en una sola dirección | Canal dañado o rotura parcial de cable | Intercambiar canales de prueba A/B |
| Sin salida de pulsos | Encoder fallido, cable roto, alimentación fundida | Medir voltaje y pulsos en la entrada del accionamiento |
7. Vida útil e intervalos de reemplazo
Los rodamientos del encoder y la óptica interna se degradan con calor, vibración y contaminación. La práctica de mantenimiento de la industria sugiere:
- Inspección visual en cada llamada de servicio relacionada con el accionamiento
- Consideración de reemplazo planificado a los 5–8 años en unidades de alto ciclo (>1.000 viajes/día)
- Reemplazo inmediato cuando se confirma desgaste físico, ranuras, ruido de roce o pérdida intermitente de señal
Los proyectos de modernización de accionamiento (p. ej., conversión de tacómetro a retroalimentación por encoder) requieren selección coordinada de encoder, parámetros de accionamiento y a menudo un cable nuevo — trátelos como cambios de ingeniería, no como simples intercambios de piezas.
8. Información de adquisición para cotizaciones más rápidas
Envíe lo siguiente con cada consulta de encoder:
- Foto de la placa — resolución, voltaje, número de modelo, tipo de conector
- Modelo de inversor o accionamiento — versión de software del controlador si se conoce
- Marca de ascensor y tipo de máquina — con reductor vs. sin reductor, MRL vs. convencional
- Historial de fallas — cuándo comenzaron los síntomas, comportamiento vacío vs. con carga
- Cantidad y destino — para requisitos de documentación de exportación
DORSEN suministra encoders compatibles OEM para máquinas de tracción y operadores de puerta con verificación de especificación previa al envío. Confirme la causa raíz, haga coincidir la pieza con precisión y ponga en marcha correctamente — tres pasos que eliminan la mayoría de las visitas repetidas relacionadas con encoders.