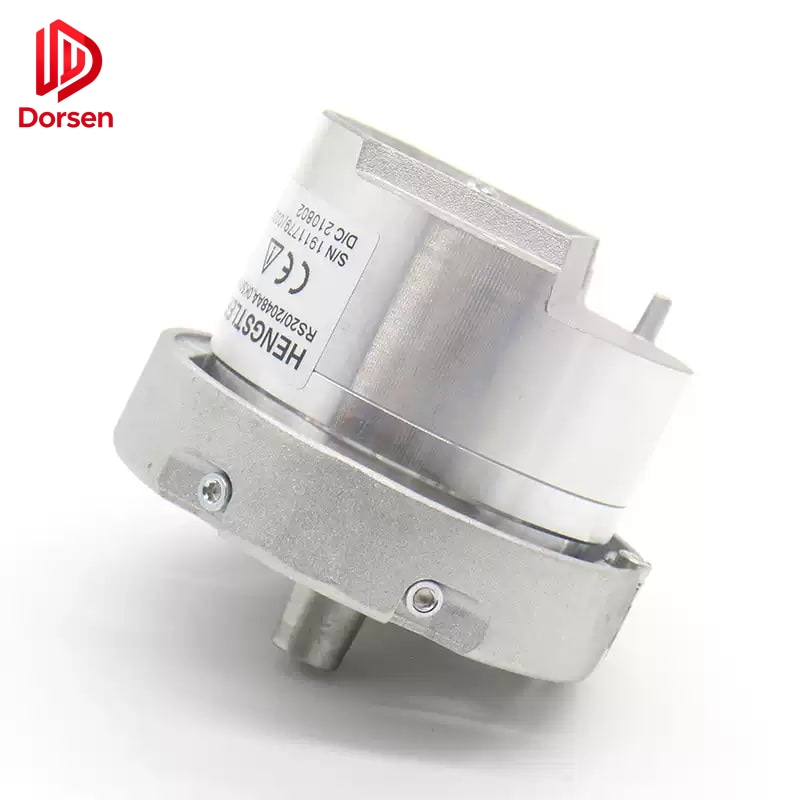
엔코더는 현대 엘리베이터 구동 시스템의 핵심 피드백 장치입니다. 샤프트 회전을 전기 신호로 변환하여 컨트롤러가 속도 조절, 위치 추적, 층 정지에 활용합니다. 잘못 지정된 엔코더 — 해상도, 전압, 커넥터 핀 배치, 장착 형상이 맞지 않는 경우 — 단순한 불편을 넘어 속도 불안정, 누적 층 오차, 반복 구동 고장, 불필요한 재출동을 유발합니다.
본 가이드는 유지보수 계약업체와 OEM 호환 교체품을 조달하는 부품 유통업체를 위한 엔코더 분류, 선정 파라미터, 교체 절차, 시운전 요건, 조달 모범 사례를 다룹니다.
1. 엘리베이터 적용에서의 엔코더 기본
1.1 구동 시스템에서의 역할
견인식 엘리베이터에서 엔코더는 모터 샤프트(또는 견인기에 결합된 전용 피드백 샤프트)에 장착됩니다. 모터가 회전하면 엔코더는 각변위에 비례하는 펄스 또는 아날로그 신호를 생성합니다. 인버터는 이 피드백을 명령 속도 프로파일과 비교하여 모터 토크를 조절합니다.
층 위치 제어를 위해 컨트롤러는 감속 지점과 층 정지 구간 사이에서 엔코더 펄스를 카운트(또는 절대 위치를 읽음)합니다. 신호 손실, 해상도 불일치, 기계적 미끄럼으로 인한 펄스 카운트 오류는 랜딩에서의 층 정지 오차로 직접 이어집니다.
도어 오퍼레이터는 개폐 행정 중 위치 제어를 위해 더 작은 엔코더 또는 Hall-effect 피드백 장치를 사용합니다. 선정 원칙은 유사하지만 작동 환경이 다릅니다: 더 높은 진동, 더 잦은 방향 전환, 도어 트랙 이물 노출.
1.2 엘리베이터에서 사용되는 엔코더 유형
| 유형 | 출력 신호 | 전원 투입 시 위치 | 일반적 적용 |
|---|---|---|---|
| 증분형(Incremental) | A/B/Z 사각파 채널 | 홈잉 또는 샤프트 러닝 필요 | 기어드 견인, 구형 VVVF 구동 |
| 절대값(다회전) | 직렬 또는 병렬 위치 워드 | 즉시 사용 가능 | 현대 MRL, 일부 회생 구동 |
| Sin/Cos(아날로그) | 사인 및 코사인 파형 | 인덱스 또는 기준 필요 | 영구자석 동기 모터 |
| 타코미터(레거시) | 속도에 비례하는 DC 전압 | 해당 없음 — 속도만 | 개조 중인 구형 시스템 |
증분형 엔코더가 가장 흔한 교체 카테고리입니다. 방향 판별을 위해 위상이 어긋난 두 채널(A, B)과 기준용 인덱스 펄스(Z, 1회전당 1회)를 출력합니다. 해상도는 회전당 펄스(PPR)로 표현 — 일반적인 값은 1024, 2048, 4096, 8192, 10000.
Sin/Cos 엔코더는 구동기가 보간할 때 사실상 무한 해상도의 연속 아날로그 피드백을 제공합니다. KONE, Otis, Schindler, Mitsubishi의 영구자석 기어리스 기계 표준입니다. 교체 시 PPR 동등성뿐 아니라 전압 및 위상 정확히 일치 필요.
절대값 엔코더는 비휘발성 메모리에 위치를 저장합니다. 전원 손실 후에도 샤프트 러닝 절차 없이 현재 위치를 읽습니다. 절대값 시스템에 증분형 엔코더를 개조(또는 그 반대)하는 것은 일반적으로 컨트롤러 수정 없이는 불가능합니다.
2. 핵심 선정 파라미터
2.1 해상도(PPR)
해상도는 구동기가 기대하는 피드백 밀도와 일치해야 합니다. 8192 PPR로 보정된 시스템에 낮은 해상도 엔코더를 설치하면 위치 제어가 거칠어지고 정확한 층 정지가 어려울 수 있습니다. 구동 재프로그래밍 없이 더 높은 해상도를 설치하면 속도 계산 오류가 발생할 수 있습니다.
| 해상도 불일치 증상 | 가능한 원인 |
|---|---|
| 일관된 층 오프셋(매번 같은 방향) | 구동 PPR 설정이 엔코더와 불일치 |
| 일정 명령에서 속도 헌팅 | 펄스 주파수가 구동 입력 범위 밖 |
| 기동 시 구동 “엔코더 고장” 보고 | 펄스 카운트 0 또는 잘못된 채널 할당 |
주문 전 항상 원본 명판 PPR과 인버터 파라미터 목록을 대조하세요.
2.2 샤프트 직경 및 장착
엔코더 장착은 세 가지 일반적 유형으로 나뉩니다.
- 플랜지 마운트 — 엔코더 면의 볼트 원이 모터 엔드 브래킷에 부착
- 슬리브 / 중공 샤프트 — 엔코더가 모터 샤프트 연장부 위에 끼워지고 세트 스크류 또는 클램프로 고정
- 커플링 마운트 — 유연 커플링이 엔코더 샤프트와 모터 샤프트 연결(미세 정렬 오차 허용)
샤프트 직경 공차가 중요합니다. 9.98 mm 샤프트에 10 mm 엔코더는 세트 스크류로 작동할 수 있지만, 10.2 mm 샤프트에 10 mm 보어는 제대로 안착되지 않아 편심 회전 — 신호 지터의 직접 원인 — 을 유발합니다.
2.3 공급 전압 및 출력 레벨
| 전압 등급 | 일반적 용도 | 비고 |
|---|---|---|
| 5 V DC(TTL/HTL) | 대부분의 증분형 엔코더 | 짧은 케이블; 노이즈에 민감 |
| 12 V DC | 산업용 증분형 | 긴 케이블에서 노이즈 내성 우수 |
| 24 V DC | 일부 도어 오퍼레이터 피드백 | 구동 입력 호환성 확인 |
| 1 Vpp Sin/Cos | PM 모터 구동 | 아날로그 — 차폐 케이블 필요 |
5 V 엔코더에 12 V를 공급하면 내부 전자 회로가 손상됩니다. 교체품 연결 전 명판과 구동 단자대에서 전압을 확인하세요.
2.4 커넥터 유형 및 핀 정의
엘리베이터 엔코더는 6핀, 8핀, 12핀 원형 커넥터 또는 직접 배선 피그테일 등 전용 커넥터를 사용합니다. 전원(+V, 0V), 채널 A, 채널 B, 인덱스 Z, 차폐 드레인 핀 배치는 제조사마다 다릅니다.
규칙: 브랜드 간 핀 호환을 가정하지 마세요. Otis 유닛처럼 배선된 KONE 호환 엔코더 커넥터는 방향 반전 또는 신호 없음을 유발합니다. 공급업체에 핀아웃 다이어그램을 요청하거나 분리 전 원본 배선을 촬영하세요.
2.5 브랜드 및 모델 호환성
OEM 호환 교체품은 원본 어셈블리의 형상, 전기 특성, 장착 형상에 맞게 설계됩니다. 일반적인 호환 계열:
- KONE(KM 시리즈 구동, MX 기계 엔코더)
- OTIS(Gen2, SkyRise 피드백 모듈)
- Schindler(BIOS, PORT 엔코더)
- Mitsubishi(NEXIEZ, ELENESSA)
- Hitachi, ThyssenKrupp/TKE, Fujitec
명판 모델 번호(예: RE-0444, XAA, KM-series)가 엘리베이터 모델명이 아닌 1차 매칭 기준입니다.
3. 교체 전 진단 체크리스트
교체 엔코더 주문 전 엔코더 자체 고장을 확인하세요. “엔코더 고장” 콜백 상당 부분은 다른 원인에서 비롯됩니다.
| 점검 | 방법 | 합격 기준 |
|---|---|---|
| 배선 연속성 | 케이블 옴미터(전원 OFF) | A, B, +V, 0V 개방 회로 없음 |
| 차폐 접속 | 구동단 시각 점검 | 구동 매뉴얼에 따라 차폐 드레인 접속 |
| 커플링 무결성 | 모터 샤프트 수동 회전 | 미끄럼 또는 유격 없이 엔코더 회전 |
| 로프 미끄럼 | 셰브 분필 마크 테스트 | 층당 < 5 mm 드리프트 |
| Sin/Cos 전압 | 점검 주행 중 전압계 | 채널당 1.45–1.55 V, 균형 |
진단이 배선 또는 기계적 미끄럼을 가리키면 엔코더 교체로 고장이 해결되지 않습니다. 전체 현장 절차는 엔코더 트러블슈팅 동반 기사를 참조하세요.
4. 교체 절차
4.1 잠금 및 문서화
- 메인 차단기에 LOTO 적용 및 컨트롤러 단자에서 영전압 확인
- 원본 배선 촬영 — 커넥터 방향, 차폐 배선, 케이블 타이 위치
- 엔코더 명판 데이터 기록: 모델, PPR, 전압, 시리얼 번호
- 교차 참조용 모터 및 구동 모델 번호 기록
4.2 물리적 제거 및 설치
- 구동단에서 먼저 엔코더 케이블 분리, 이후 엔코더에서 분리
- 커플링 또는 세트 스크류 제거; 모터 샤프트 표면 손상 없이 엔코더 추출
- 샤프트 스코어링, 버, 부식 점검 — 신규 유닛 설치 전 경미한 결함 정리
- 교체 엔코더 설치; 세트 스크류를 제조사 사양 토크(일반적으로 2–4 N·m)
- 해당 시 커플링 정렬 확인 — 정렬 불량은 수개월 내 베어링 마모 및 신호 노이즈 유발
4.3 배선 및 차평
- 엔코더 케이블을 전원 및 제동 저항 배선과 별도 배선(가능하면 최소 100 mm 분리)
- 제조사 접지 방식에 따라 구동단에서 케이블 차폐 종단
- 원본 커넥터 또는 공급업체 제공 동등품 사용 — 기계실에 베어 와이어 스플라이스 금지
- 올바른 채널 할당 확인(A/B 교환 시 방향 반전)
5. 설치 후 시운전
시운전 생략은 엔코더 교체 직후 고장의 가장 흔한 원인입니다.
| 단계 | 조치 | 목적 |
|---|---|---|
| 1 | 전원 투입 및 단자에서 엔코더 공급 전압 확인 | 동작 전 배선 확인 |
| 2 | 점검 모드에서 방향 테스트 | A/B 채널 반전 감지 |
| 3 | 영점 보정 / 오프셋 조정 수행 | 전기 영점을 기계적 기준에 정렬 |
| 4 | 샤프트 러닝 또는 위치 티칭 실행 | 층 위치 테이블 재구축 |
| 5 | 모든 층에서 고속 주행 및 층 정지 테스트 | 해상도 및 위치 정확도 확인 |
| 6 | 부하 테스트(최소 정격 50%) | 공차에서 보이지 않는 미끄럼 관련 오류 확인 |
많은 서비스 계약의 합격 기준: 시운전 후 모든 랜딩에서 층 정지 ±5 mm 이내, 연속 두 번의 샤프트 러닝이 층당 3 mm 미만 차이.
6. 일반적인 고장 증상 및 근본 원인
| 증상 | 가능한 원인 | 첫 번째 조치 |
|---|---|---|
| 일정 속도에서 주행 지터 | 신호 노이즈, 커플링 마모, 해상도 불일치 | 차평 및 커플링 확인 |
| 수일에 걸친 점진적 층 드리프트 | 로프 미끄럼, 엔코더 커플링 풀림 | 분필 테스트 + 커플링 토크 확인 |
| 유지보수 후에만 구동 고장 | 배선 오류, 커넥터 미완전 체결 | 단자 재점검 |
| 한 방향에서만 고장 | 채널 손상 또는 부분 케이블 단선 | A/B 채널 교환 테스트 |
| 펄스 출력 없음 | 엔코더 고장, 케이블 파손, 전원 소손 | 구동 입력에서 전압 및 펄스 측정 |
7. 수명 및 교체 주기
엔코더 베어링과 내부 광학부는 열, 진동, 오염으로 열화됩니다. 업계 유지보수 관행:
- 시각 점검 — 구동 관련 서비스 콜마다
- 계획 교체 검토 — 고사이클 유닛(>1,000회/일) 5–8년
- 즉시 교체 — 물리적 마모, 스코어링, 그라인딩 소음, 간헐적 신호 손실 확인 시
구동 업그레이드 프로젝트(예: 타코미터에서 엔코더 피드백으로 전환)는 엔코더, 구동 파라미터, 종종 신규 케이블의 조정 선정이 필요 — 단순 부품 교체가 아닌 엔지니어링 변경으로 취급.
8. 빠른 견적을 위한 조달 정보
모든 엔코더 문의 시 다음을 함께 보내세요.
- 명판 사진 — 해상도, 전압, 모델 번호, 커넥터 유형
- 인버터 또는 구동 모델 — 알려진 경우 컨트롤러 소프트웨어 버전
- 엘리베이터 브랜드 및 기계 유형 — 기어드 vs 기어리스, MRL vs 일반
- 고장 이력 — 증상 시작 시점, 공차 vs 부하 동작
- 수량 및 목적지 — 수출 서류 요건용
DORSEN은 출하 전 사양 검증과 함께 견인기 및 도어 오퍼레이터용 OEM 호환 엔코더를 공급합니다. 근본 원인 확인, 정확한 부품 매칭, 올바른 시운전 — 엔코더 관련 재출동의 대부분을 제거하는 세 단계입니다.