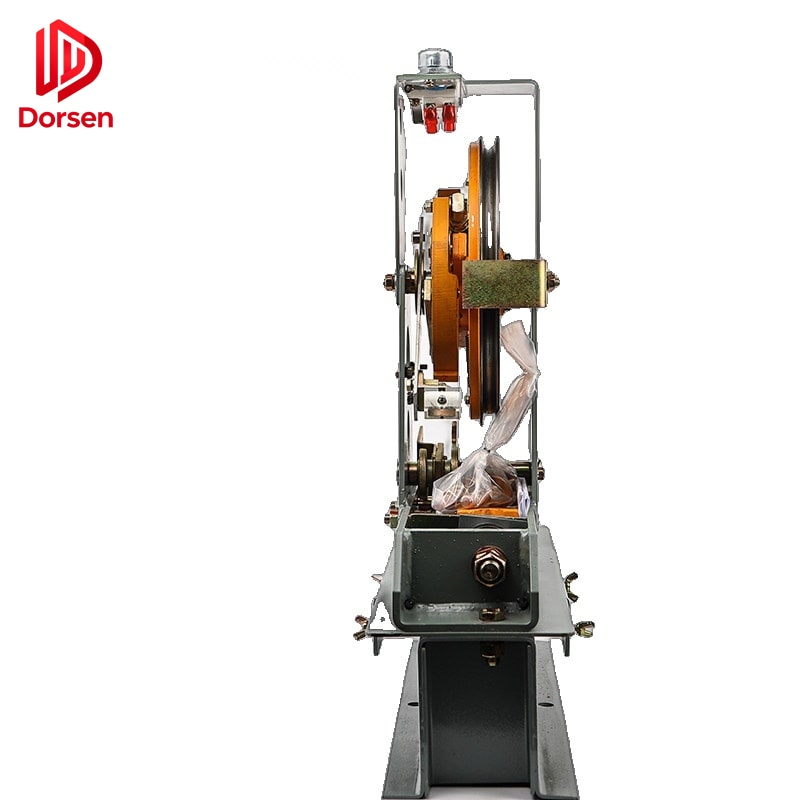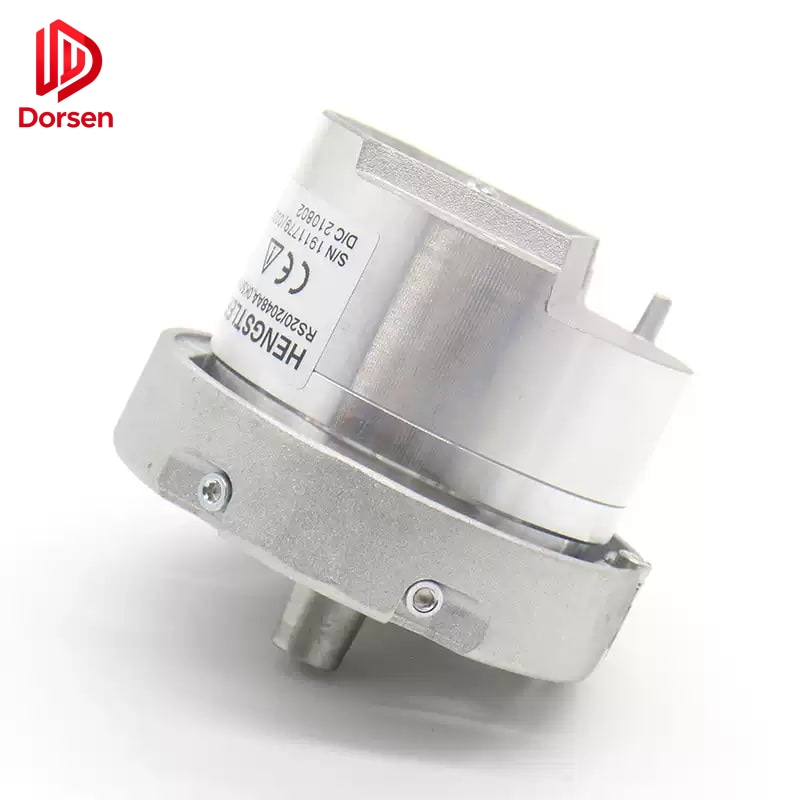
Encoder là thiết bị phản hồi chính trong hệ thống truyền động thang máy hiện đại. Nó chuyển vòng quay trục thành tín hiệu điện mà bộ điều khiển dùng để điều chỉnh tốc độ, theo dõi vị trí và căn tầng. Encoder chỉ định sai — sai độ phân giải, điện áp, chân connector hoặc hình học lắp — không chỉ gây bất tiện. Nó tạo mất ổn định tốc độ, sai số tầng tích lũy, lỗi truyền động lặp lại và callback dịch vụ không cần thiết.
Hướng dẫn này trình bày phân loại encoder, thông số lựa chọn, quy trình thay thế, yêu cầu đưa vào vận hành và thực hành mua sắm tốt nhất cho nhà thầu bảo trì và nhà phân phối linh kiện tương thích OEM.
1. Cơ bản về encoder trong ứng dụng thang máy
1.1 Vai trò trong hệ thống truyền động
Trên thang kéo, encoder lắp trên trục động cơ (hoặc trục phản hồi riêng ghép với máy kéo). Khi động cơ quay, encoder tạo xung hoặc tín hiệu analog tỷ lệ với dịch chuyển góc. Biến tần so sánh phản hồi này với profile tốc độ ra lệnh và điều chỉnh mô-men động cơ tương ứng.
Để định vị tầng, bộ điều khiển đếm xung encoder (hoặc đọc vị trí tuyệt đối) giữa điểm giảm tốc và vùng căn tầng. Mọi lỗi đếm xung — từ mất tín hiệu, lệch độ phân giải hoặc trượt cơ khí — chuyển trực tiếp thành lệch căn tầng tại tầng.
Bộ mở cửa dùng encoder nhỏ hơn hoặc thiết bị phản hồi Hall để điều khiển vị trí trong hành trình mở và đóng. Nguyên tắc lựa chọn tương tự nhưng môi trường vận hành khác: rung nhiều hơn, đảo chiều thường xuyên hơn và tiếp xúc bụi ray cửa.
1.2 Loại encoder dùng trên thang máy
| Loại | Tín hiệu ra | Vị trí khi cấp điện | Ứng dụng điển hình |
|---|---|---|---|
| Incremental | Kênh A/B/Z dạng xung vuông | Cần homing hoặc shaft learn | Máy kéo có hộp số, biến tần VVVF cũ |
| Tuyệt đối (multi-turn) | Từ vị trí serial hoặc song song | Có ngay lập tức | MRL hiện đại, một số truyền động tái sinh |
| Sin/Cos (analog) | Dạng sóng sin và cos | Cần index hoặc tham chiếu | Động cơ đồng bộ nam châm vĩnh cửu |
| Tốc kế (legacy) | Điện áp DC tỷ lệ tốc độ | N/A — chỉ tốc độ | Hệ thống cũ đang retrofit |
Encoder incremental là nhóm thay thế phổ biến nhất. Chúng xuất hai kênh lệch pha (A và B) để nhận biết chiều, cộng xung index (Z) một lần mỗi vòng để tham chiếu. Độ phân giải biểu diễn bằng xung/vòng (PPR) — giá trị thường gặp: 1024, 2048, 4096, 8192 và 10000.
Encoder Sin/Cos cung cấp phản hồi analog liên tục với độ phân giải hiệu dụng vô hạn khi biến tần nội suy. Chúng là tiêu chuẩn trên máy kéo không hộp số nam châm vĩnh cửu của KONE, Otis, Schindler và Mitsubishi. Thay thế cần khớp chính xác điện áp và pha — không chỉ tương đương PPR.
Encoder tuyệt đối lưu vị trí trong bộ nhớ không mất. Sau mất điện, bộ điều khiển đọc vị trí hiện tại mà không cần shaft learn. Retrofit encoder incremental lên hệ tuyệt đối (hoặc ngược lại) thường không khả thi nếu không sửa bộ điều khiển.
2. Thông số lựa chọn chính
2.1 Độ phân giải (PPR)
Độ phân giải phải khớp mật độ phản hồi mà biến tần yêu cầu. Lắp encoder độ phân giải thấp hơn trên hệ đã hiệu chỉnh cho 8192 PPR gây điều khiển vị trí thô hơn và có thể ngăn căn tầng chính xác. Lắp độ phân giải cao hơn mà không lập trình lại biến tần có thể gây lỗi tính toán tốc độ.
| Triệu chứng lệch độ phân giải | Nguyên nhân có thể |
|---|---|
| Lệch tầng cố định (cùng hướng mỗi chuyến) | Cài PPR trong biến tần không khớp encoder |
| Dao động tốc độ ở lệnh không đổi | Tần số xung ngoài dải đầu vào biến tần |
| Biến tần báo «encoder fault» khi khởi động | Không đếm được xung hoặc gán kênh sai |
Luôn đối chiếu PPR trên nhãn gốc với danh sách tham số biến tần trước khi đặt hàng.
2.2 Đường kính trục và lắp đặt
Lắp encoder chia thành ba nhóm phổ biến:
- Flange mount — vòng bu-lông trên mặt encoder gắn vào bracket đầu động cơ
- Sleeve / hollow shaft — encoder trượt lên phần mở rộng trục động cơ, cố định bằng set screw hoặc kẹp
- Coupling mount — khớp nối mềm nối trục encoder với trục động cơ (cho phép lệch nhỏ)
Dung sai đường kính trục rất quan trọng. Encoder 10 mm trên trục 9,98 mm có thể dùng được với set screw; lỗ 10 mm trên trục 10,2 mm sẽ không ngồi đúng và gây quay lệch tâm — nguồn jitter tín hiệu trực tiếp.
2.3 Điện áp cấp và mức tín hiệu ra
| Cấp điện áp | Dùng phổ biến | Ghi chú |
|---|---|---|
| 5 V DC (TTL/HTL) | Hầu hết encoder incremental | Cáp ngắn; nhạy nhiễu |
| 12 V DC | Incremental công nghiệp | Chống nhiễu tốt hơn trên cáp dài |
| 24 V DC | Một số phản hồi bộ mở cửa | Xác minh tương thích đầu vào biến tần |
| 1 Vpp Sin/Cos | Truyền động động cơ PM | Analog — cần cáp bọc chắn |
Cấp 12 V cho encoder 5 V sẽ hỏng mạch bên trong. Xác minh điện áp trên nhãn và tại strip đầu cuối biến tần trước khi nối thiết bị thay.
2.4 Loại connector và định nghĩa chân
Encoder thang máy dùng connector độc quyền: connector tròn 6, 8, 12 chân, hoặc đuôi dây trực tiếp. Gán chân cho nguồn (+V, 0V), kênh A, kênh B, index Z và drain shield khác nhau theo nhà sản xuất.
Quy tắc: Không giả định tương thích chân giữa các hãng. Connector encoder tương thích KONE đấu như Otis sẽ cho chiều đảo hoặc không có tín hiệu. Yêu cầu sơ đồ chân từ nhà cung cấp hoặc chụp ảnh đấu dây gốc trước khi tháo.
2.5 Tương thích hãng và model
Linh kiện thay thế tương thích OEM được thiết kế khớp form factor, đặc tính điện và hình học lắp của bộ lắp ráp gốc. Các họ tương thích phổ biến gồm:
- KONE (biến tần dòng KM, encoder máy MX)
- OTIS (Gen2, module phản hồi SkyRise)
- Schindler (encoder BIOS, PORT)
- Mitsubishi (NEXIEZ, ELENESSA)
- Hitachi, ThyssenKrupp/TKE, Fujitec
Số model trên nhãn (ví dụ RE-0444, XAA, dòng KM) là tham chiếu khớp chính — không phải tên model thang.
3. Checklist chẩn đoán trước khi thay
Trước khi đặt encoder thay, xác nhận encoder thực sự hỏng. Một phần đáng kể callback «encoder fault» truy về nguyên nhân khác:
| Kiểm tra | Phương pháp | Tiêu chí đạt |
|---|---|---|
| Liên tục đấu dây | Đồng hồ đo trên cáp (tắt nguồn) | Không hở mạch trên A, B, +V, 0V |
| Termination shield | Kiểm tra trực quan tại đầu biến tần | Drain shield nối theo sổ tay biến tần |
| Toàn vẹn coupling | Quay tay trục động cơ | Encoder quay không trượt hoặc có độ hở |
| Trượt dây | Thử phấn/chalk mark trên puly | Trôi < 5 mm mỗi tầng |
| Điện áp Sin/Cos | Voltmeter khi chạy kiểm tra | 1,45–1,55 V mỗi kênh, cân bằng |
Nếu chẩn đoán chỉ ra đấu dây hoặc trượt cơ khí, thay encoder sẽ không xử lý được lỗi. Xem bài đồng hành về xử l sự cố encoder để có trình tự hiện trường đầy đủ.
4. Quy trình thay thế
4.1 Lockout và ghi nhận
- Lockout/tagout ngắt nguồn chính và xác minh không điện tại đầu cuối bộ điều khiển
- Chụp ảnh đấu dây gốc — hướng connector, đi dây shield, vị trí dây rút
- Ghi dữ liệu nhãn encoder: model, PPR, điện áp, số serial
- Ghi model động cơ và biến tần để đối chiếu
4.2 Tháo và lắp vật lý
- Ngắt cáp encoder tại đầu biến tần trước, sau đó tại encoder
- Tháo coupling hoặc set screw; rút encoder không làm hỏng bề mặt trục động cơ
- Kiểm tra trục xước, burr hoặc ăn mòn — xử lý khuyết điểm nhỏ trước khi lắp thiết bị mới
- Lắp encoder thay; siết set screw theo spec nhà sản xuất (thường 2–4 N·m)
- Xác minh căn chỉnh coupling nếu có — lệch gây mòn bearing và nhiễu tín hiệu trong vài tháng
4.3 Đấu dây và bọc chắn
- Đi cáp encoder tách khỏi dây nguồn và điện trở phanh (tối thiểu 100 mm nếu có thể)
- Terminate shield cáp tại đầu biến tần theo sơ đồ nối đất nhà sản xuất
- Dùng connector gốc hoặc tương đương nhà cung cấp — không để nối dây trần trong phòng máy
- Xác nhận gán kênh đúng (đổi A/B gây chiều đảo)
5. Đưa vào vận hành sau lắp đặt
Bỏ qua commissioning là nguyên nhân phổ biến nhất gây lỗi ngay sau thay encoder.
| Bước | Hành động | Mục đích |
|---|---|---|
| 1 | Cấp điện và xác minh điện áp cấp encoder tại đầu cuối | Xác nhận đấu dây trước chuyển động |
| 2 | Chạy thử chiều ở chế độ kiểm tra | Phát hiện kênh A/B đảo |
| 3 | Hiệu chỉnh zero / điều chỉnh offset | Căn zero điện với tham chiếu cơ |
| 4 | Thực hiện shaft learn hoặc position teach | Xây lại bảng vị trí tầng |
| 5 | Chạy thử express và căn tầng tại mọi tầng | Xác nhận độ phân giải và độ chính xác vị trí |
| 6 | Chạy thử có tải (tối thiểu 50% sức chứa) | Phát hiện lỗi trượt không thấy khi xe trống |
Tiêu chí nghiệm thu dùng trong nhiều hợp đồng dịch vụ: căn tầng trong ±5 mm tại mọi tầng sau commissioning, xác minh bằng hai lần shaft learn liên tiếp lệch nhau dưới 3 mm mỗi tầng.
6. Triệu chứng lỗi phổ biến và nguyên nhân gốc
| Triệu chứng | Nguyên nhân có thể | Hành động đầu tiên |
|---|---|---|
| Jitter khi chạy tốc độ không đổi | Nhiễu tín hiệu, mòn coupling, lệch độ phân giải | Kiểm tra bọc chắn và coupling |
| Trôi tầng dần qua ngày | Trượt dây, coupling encoder lỏng | Thử phấn + kiểm tra mô-men coupling |
| Lỗi biến tần chỉ sau bảo trì | Sai đấu dây, connector chưa cắm hết | Kiểm tra lại termination |
| Lỗi chỉ một chiều | Kênh hỏng hoặc cáp đứt một phần | Thử đổi kênh A/B |
| Không có xung ra | Encoder hỏng, cáp đứt, nguồn cháy | Đo điện áp và xung tại đầu vào biến tần |
7. Tuổi thọ dịch vụ và chu kỳ thay
Bearing encoder và quang học bên trong suy giảm do nhiệt, rung và nhiễm bẩn. Thực hành bảo trì ngành gợi ý:
- Kiểm tra trực quan mỗi lần callback liên quan truyền động
- Cân nhắc thay theo kế hoạch sau 5–8 năm trên thiết bị chu kỳ cao (>1.000 chuyến/ngày)
- Thay ngay khi xác nhận mòn vật lý, xước, tiếng ma sát hoặc mất tín hiệu gián đoạn
Dự án nâng cấp biến tần (ví dụ chuyển từ tốc kế sang phản hồi encoder) cần chọn encoder, tham số biến tần và thường cả cáp mới phối hợp — coi đây là thay đổi kỹ thuật, không phải đổi linh kiện đơn giản.
8. Thông tin mua sắm để báo giá nhanh hơn
Gửi kèm mỗi yêu cầu encoder:
- Ảnh nhãn — độ phân giải, điện áp, số model, loại connector
- Model biến tần hoặc drive — phiên bản phần mềm bộ điều khiển nếu biết
- Hãng thang và loại máy — có hộp số vs không hộp số, MRL vs thông thường
- Lịch sử lỗi — khi triệu chứng bắt đầu, xe trống vs có tải
- Số lượng và điểm đến — cho yêu cầu chứng từ xuất khẩu
DORSEN cung cấp encoder tương thích OEM cho máy kéo và bộ mở cửa với xác minh thông số trước khi giao hàng. Xác nhận nguyên nhân gốc, khớp linh kiện chính xác và commission đúng — ba bước loại bỏ phần lớn callback encoder lặp lại.