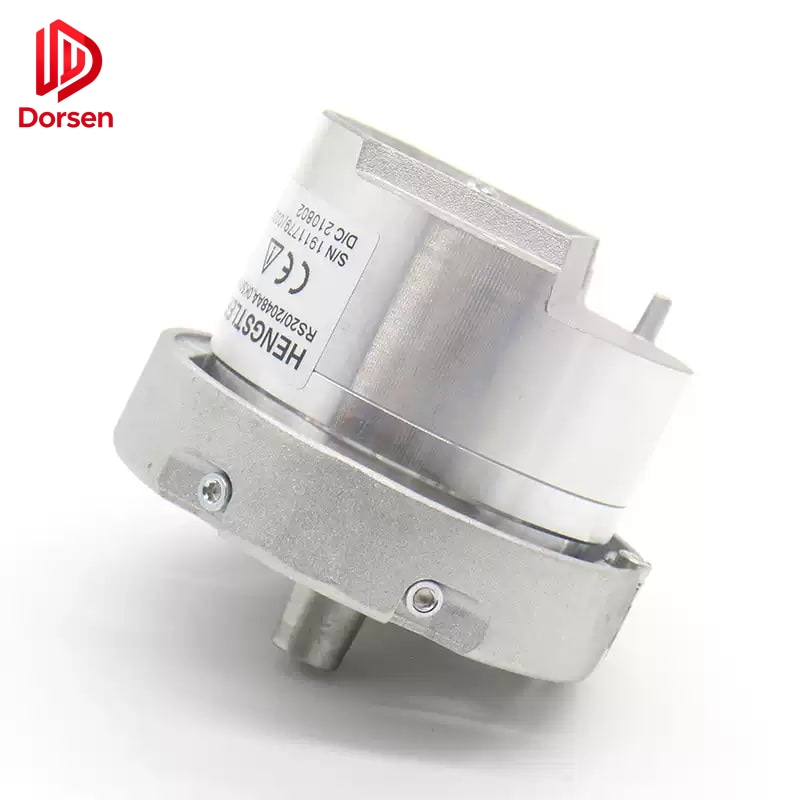
Энкодер — основное устройство обратной связи в современных приводных системах лифта. Он преобразует вращение вала в электрические сигналы, которые контроллер использует для регулирования скорости, отслеживания положения и выравнивания на этаже. Неправильно подобранный энкодер — с неверным разрешением, напряжением, распиновкой разъёма или геометрией монтажа — вызывает не просто неудобства. Он приводит к нестабильности скорости, накопленным ошибкам этажей, повторным неисправностям привода и ненужным повторным вызовам сервиса.
Это руководство охватывает классификацию энкодеров, параметры выбора, процедуры замены, требования к вводу в эксплуатацию и лучшие практики закупки для подрядчиков обслуживания и дистрибьюторов запчастей, закупающих OEM-совместимые замены.
1. Основы энкодера в лифтовых приложениях
1.1 Роль в приводной системе
В лифте с канатным приводом энкодер монтируется на валу двигателя (или на отдельном валу обратной связи, сопряжённом с тяговой машиной). При вращении двигателя энкодер генерирует импульсы или аналоговые сигналы, пропорциональные угловому перемещению. Частотный преобразователь сравнивает эту обратную связь с заданным профилем скорости и соответственно регулирует момент двигателя.
Для позиционирования по этажам контроллер считает импульсы энкодера (или считывает абсолютное положение) между точками замедления и зонами выравнивания. Любая ошибка в подсчёте импульсов — из-за потери сигнала, несоответствия разрешения или механического проскальзывания — напрямую приводит к неверному выравниванию на этаже.
Дверные приводы используют более компактные энкодеры или датчики Холла для управления положением при ходах открытия и закрытия. Принципы выбора схожи, но условия эксплуатации отличаются: более высокая вибрация, более частые смены направления и воздействие загрязнений из направляющих двери.
1.2 Типы энкодеров, применяемые в лифтах
| Тип | Выходной сигнал | Положение при включении | Типичное применение |
|---|---|---|---|
| Инкрементальный | Каналы A/B/Z прямоугольной формы | Требуется базирование или обучение вала | Лифты с редуктором, старые приводы VVVF |
| Абсолютный (многооборотный) | Слово положения по последовательному или параллельному интерфейсу | Доступно сразу | Современные MRL, некоторые регенеративные приводы |
| Sin/Cos (аналоговый) | Синусоидальные и косинусоидальные сигналы | Требуется индекс или опорная точка | Синхронные двигатели с постоянными магнитами |
| Тахогенератор (устаревший) | Постоянное напряжение пропорционально скорости | Н/Д — только скорость | Старые системы при модернизации |
Инкрементальные энкодеры — наиболее частая категория замены. Они выдают два сдвинутых по фазе канала (A и B) для определения направления и индексный импульс (Z) один раз за оборот в качестве опорной точки. Разрешение выражается в импульсах на оборот (PPR) — распространённые значения: 1024, 2048, 4096, 8192 и 10000.
Энкодеры Sin/Cos обеспечивают непрерывную аналоговую обратную связь с практически бесконечным разрешением при интерполяции приводом. Они являются стандартом на бескредукторных машинах с постоянными магнитами KONE, Otis, Schindler и Mitsubishi. Замена требует точного соответствия напряжения и фазы — а не только эквивалентности PPR.
Абсолютные энкодеры хранят положение в энергонезависимой памяти. После отключения питания контроллер считывает текущее положение без процедуры обучения вала. Установка инкрементального энкодера на абсолютную систему (или наоборот) как правило невозможна без модификации контроллера.
2. Ключевые параметры выбора
2.1 Разрешение (PPR)
Разрешение должно соответствовать плотности обратной связи, ожидаемой приводом. Установка энкодера с более низким разрешением на систему, откалиброванную на 8192 PPR, приводит к более грубому управлению положением и может препятствовать точному выравниванию. Установка более высокого разрешения без перепрограммирования привода может вызвать ошибки расчёта скорости.
| Симптом несоответствия разрешения | Вероятная причина |
|---|---|
| Постоянный сдвиг этажа (в одном направлении при каждой поездке) | Настройка PPR в приводе не соответствует энкодеру |
| «Охота» скорости при постоянной команде | Частота импульсов вне диапазона входа привода |
| Привод сообщает «неисправность энкодера» при пуске | Нулевой счёт импульсов или неверное назначение каналов |
Всегда сверяйте PPR с оригинальной таблички с перечнем параметров преобразователя перед заказом.
2.2 Диаметр вала и монтаж
Монтаж энкодера делится на три распространённые категории:
- Фланцевый монтаж — болтовой круг на лицевой стороне энкодера крепится к торцевой скобе двигателя
- Втулочный / полый вал — энкодер надевается на удлинение вала двигателя, фиксируется установочным винтом или зажимом
- Монтаж через муфту — гибкая муфта соединяет вал энкодера с валом двигателя (допускает небольшое расхождение)
Допуск диаметра вала критичен. Энкодер на 10 мм на валу 9,98 мм может работать с установочным винтом; отверстие 10 мм на валу 10,2 мм не обеспечит правильную посадку и вызовет эксцентричное вращение — прямой источник джиттера сигнала.
2.3 Напряжение питания и уровни выхода
| Класс напряжения | Распространённое применение | Примечания |
|---|---|---|
| 5 В пост. тока (TTL/HTL) | Большинство инкрементальных энкодеров | Короткие кабельные линии; чувствительны к помехам |
| 12 В пост. тока | Промышленные инкрементальные | Лучшая помехоустойчивость на длинных кабелях |
| 24 В пост. тока | Некоторые датчики дверного привода | Проверьте совместимость входа привода |
| 1 Vpp Sin/Cos | Приводы с двигателями ПМ | Аналоговый — требуется экранированный кабель |
Подключение 12 В к 5-вольтовому энкодеру разрушает внутреннюю электронику. Проверяйте напряжение на табличке и на клеммной колодке привода перед подключением замены.
2.4 Тип разъёма и распиновка
Лифтовые энкодеры используют фирменные разъёмы: круглые на 6, 8, 12 контактов или прямой провод с наконечниками. Назначение контактов для питания (+V, 0V), канала A, канала B, индекса Z и экрана различается у производителей.
Правило: Никогда не предполагайте совместимость распиновки между брендами. Разъём энкодера, совместимого с KONE, подключённый по схеме Otis, даст обратное направление или отсутствие сигнала. Запросите схему распиновки у поставщика или сфотографируйте оригинальную проводку перед отключением.
2.5 Совместимость бренда и модели
OEM-совместимые замены разработаны для соответствия габаритам, электрическим характеристикам и геометрии монтажа оригинальных узлов. Распространённые семейства совместимости включают:
- KONE (приводы серии KM, энкодеры машин MX)
- OTIS (Gen2, модули обратной связи SkyRise)
- Schindler (энкодеры BIOS, PORT)
- Mitsubishi (NEXIEZ, ELENESSA)
- Hitachi, ThyssenKrupp/TKE, Fujitec
Номера моделей на табличке (например, RE-0444, XAA, серия KM) — основной ориентир для подбора, а не название модели лифта.
3. Диагностический чек-лист перед заменой
Перед заказом замены энкодера подтвердите, что неисправен именно он. Значительная доля вызовов с кодом «неисправность энкодера» связана с другими причинами:
| Проверка | Метод | Критерий прохождения |
|---|---|---|
| Целостность проводки | Омметр на кабеле (питание отключено) | Нет обрывов на A, B, +V, 0V |
| Заземление экрана | Визуальный осмотр на стороне привода | Экран подключён согласно руководству привода |
| Целостность муфты | Ручное вращение вала двигателя | Энкодер вращается без проскальзывания и люфта |
| Проскальзывание каната | Тест мелом на шкиве | < 5 мм дрейфа на этаж |
| Напряжение Sin/Cos | Вольтметр при осмотре | 1,45–1,55 В на канал, сбалансировано |
Если диагностика указывает на проводку или механическое проскальзывание, замена энкодера не устранит неисправность. См. наше сопутствующее руководство по диагностике энкодера для полной полевой последовательности.
4. Процедура замены
4.1 Блокировка и документирование
- Примените блокировку/маркировку главного разъединителя и убедитесь в отсутствии напряжения на клеммах контроллера
- Сфотографируйте оригинальную проводку — ориентацию разъёма, трассировку экрана, расположение стяжек
- Запишите данные таблички энкодера: модель, PPR, напряжение, серийный номер
- Зафиксируйте номера моделей двигателя и привода для перекрёстной проверки
4.2 Физическое снятие и установка
- Отключите кабель энкодера сначала на стороне привода, затем на энкодере
- Снимите муфту или установочные винты; извлеките энкодер, не повредив поверхность вала двигателя
- Осмотрите вал на задиры, заусенцы или коррозию — устраните незначительные дефекты перед установкой нового узла
- Установите замену; затяните установочные винты согласно спецификации производителя (обычно 2–4 Н·м)
- Проверьте соосность муфты при необходимости — расхождение вызывает износ подшипников и шум сигнала в течение месяцев
4.3 Проводка и экранирование
- Прокладывайте кабель энкодера отдельно от силовой проводки и проводки тормозного резистора (минимум 100 мм разделения где возможно)
- Подключайте экран кабеля на стороне привода согласно схеме заземления производителя
- Используйте оригинальный разъём или эквивалент от поставщика — не оставляйте голые скрутки в машинном отделении
- Подтвердите правильное назначение каналов (перестановка A/B вызывает обратное направление)
5. Ввод в эксплуатацию после установки
Пропуск ввода в эксплуатацию — наиболее частая причина неисправностей сразу после замены энкодера.
| Шаг | Действие | Цель |
|---|---|---|
| 1 | Включите питание и проверьте напряжение питания энкодера на клеммах | Подтверждение проводки до движения |
| 2 | Выполните тест направления в режиме осмотра | Выявление перепутанных каналов A/B |
| 3 | Выполните нулевую калибровку / корректировку смещения | Совмещение электрического нуля с механической опорной точкой |
| 4 | Выполните обучение вала или позиционирование | Восстановление таблицы положений этажей |
| 5 | Проверьте экспресс-ход и выравнивание на каждом этаже | Подтверждение разрешения и точности положения |
| 6 | Проведите испытание под нагрузкой (минимум 50 % грузоподъёмности) | Выявление ошибок проскальзывания, невидимых при пустой кабине |
Критерий приёмки, используемый во многих сервисных контрактах: выравнивание на этаже в пределах ±5 мм на каждой посадочной площадке после ввода в эксплуатацию, подтверждённое двумя последовательными проходами обучения шахты с расхождением менее 3 мм на этаж.
6. Типичные симптомы неисправностей и первопричины
| Симптом | Возможная причина | Первое действие |
|---|---|---|
| Дрожание при постоянной скорости | Помехи сигнала, износ муфты, несоответствие разрешения | Проверить экранирование и муфту |
| Прогрессирующий дрейф этажей в течение дней | Проскальзывание каната, ослабление муфты энкодера | Тест мелом + проверка момента затяжки муфты |
| Неисправность привода только после обслуживания | Ошибка проводки, разъём не полностью вставлен | Повторно проверить соединения |
| Неисправность только в одном направлении | Повреждённый канал или частичный обрыв кабеля | Поменять каналы A/B для проверки |
| Нет импульсного выхода | Неисправный энкодер, обрыв кабеля, перегорание питания | Измерить напряжение и импульсы на входе привода |
7. Срок службы и интервалы замены
Подшипники и внутренняя оптика энкодера деградируют от тепла, вибрации и загрязнений. Практика отраслевого обслуживания предполагает:
- Визуальный осмотр при каждом сервисном вызове, связанном с приводом
- Рассмотрение плановой замены через 5–8 лет на высокоцикловых установках (>1 000 поездок/день)
- Немедленная замена при подтверждённом физическом износе, задирах, шуме трения или прерывистой потере сигнала
Проекты модернизации привода (например, переход с тахогенератора на обратную связь энкодера) требуют согласованного выбора энкодера, параметров привода и часто нового кабеля — рассматривайте их как инженерные изменения, а не простую замену детали.
8. Информация для закупки и ускорения расчёта
Отправляйте следующее с каждым запросом на энкодер:
- Фото таблички — разрешение, напряжение, номер модели, тип разъёма
- Модель преобразователя или привода — версия ПО контроллера, если известна
- Бренд лифта и тип машины — с редуктором или без, MRL или конventional
- История неисправностей — когда начались симптомы, поведение при пустой и загруженной кабине
- Количество и пункт назначения — для экспортной документации
DORSEN поставляет OEM-совместимые энкодеры для тяговых машин и дверных приводов с проверкой спецификации перед отгрузкой. Подтвердите первопричину, точно подберите деталь и правильно введите в эксплуатацию — три шага, которые устраняют большинство повторных вызовов, связанных с энкодером.