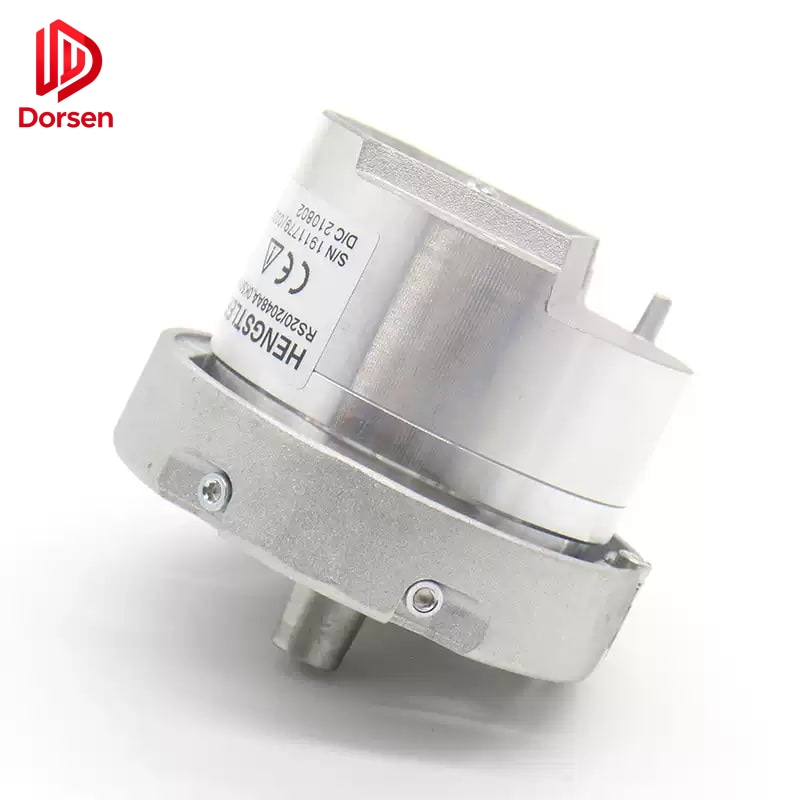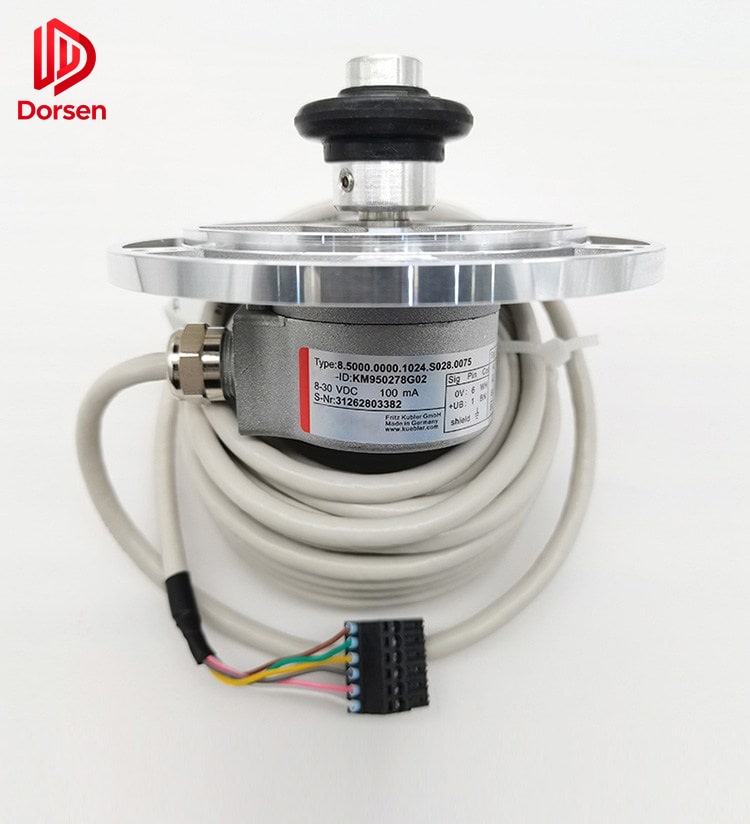
O encoder é o dispositivo principal de feedback nos sistemas modernos de acionamento de elevadores. Ele converte a rotação do eixo em sinais elétricos que o controlador usa para regulação de velocidade, rastreamento de posição e nivelamento de pavimento. Um encoder especificado incorretamente — resolução, tensão, pinagem do conector ou geometria de montagem erradas — não causa apenas inconveniência. Produz instabilidade de velocidade, erros cumulativos de pavimento, falhas repetidas de drive e retornos de serviço desnecessários.
Este guia cobre classificação de encoders, parâmetros de seleção, procedimentos de substituição, requisitos de comissionamento e melhores práticas de aquisição para contratantes de manutenção e distribuidores de peças que buscam reposições compatíveis com OEM.
1. Fundamentos do encoder em aplicações de elevador
1.1 Papel no sistema de acionamento
Em um elevador de tração, o encoder monta no eixo do motor (ou em um eixo de feedback dedicado acoplado à máquina de tração). Conforme o motor gira, o encoder gera pulsos ou sinais analógicos proporcionais ao deslocamento angular. O inversor compara esse feedback com o perfil de velocidade comandado e ajusta o torque do motor conforme necessário.
Para o posicionamento de pavimento, o controlador conta pulsos do encoder (ou lê a posição absoluta) entre pontos de desaceleração e zonas de nivelamento. Qualquer erro na contagem de pulsos — por perda de sinal, incompatibilidade de resolução ou deslizamento mecânico — traduz-se diretamente em desnivelamento no pavimento.
Operadores de porta usam encoders menores ou dispositivos de feedback Hall para controle de posição durante os cursos de abertura e fechamento. Os princípios de seleção são semelhantes, mas os ambientes operacionais diferem: maior vibração, reversões de direção mais frequentes e exposição a detritos da trilha da porta.
1.2 Tipos de encoder usados em elevadores
| Tipo | Sinal de saída | Posição na energização | Aplicação típica |
|---|---|---|---|
| Incremental | Canais de onda quadrada A/B/Z | Requer homing ou aprendizado de eixo | Tração com redutor, drives VVVF mais antigos |
| Absoluto (multi-volta) | Palavra de posição serial ou paralela | Disponível imediatamente | MRL modernos, alguns drives regenerativos |
| Sin/Cos (analógico) | Formas de onda seno e cosseno | Requer índice ou referência | Motores síncronos de ímã permanente |
| Tacômetro (legado) | Tensão CC proporcional à velocidade | N/A — apenas velocidade | Sistemas antigos em retrofit |
Encoders incrementais são a categoria de reposição mais comum. Emitem dois canais defasados (A e B) para discriminação de direção, mais um pulso de índice (Z) uma vez por revolução como referência. A resolução é expressa em pulsos por revolução (PPR) — valores comuns incluem 1024, 2048, 4096, 8192 e 10000.
Encoders Sin/Cos fornecem feedback analógico contínuo com resolução efetivamente infinita quando interpolada pelo drive. São padrão em máquinas gearless de ímã permanente da KONE, Otis, Schindler e Mitsubishi. A substituição exige correspondência exata de tensão e fase — não apenas equivalência de PPR.
Encoders absolutos armazenam a posição em memória não volátil. Após perda de energia, o controlador lê a posição atual sem procedimento de aprendizado de eixo. Retrofitar um encoder incremental em um sistema absoluto (ou vice-versa) geralmente não é viável sem modificação do controlador.
2. Parâmetros-chave de seleção
2.1 Resolução (PPR)
A resolução deve corresponder à densidade de feedback esperada pelo drive. Instalar um encoder de resolução inferior em um sistema calibrado para 8192 PPR causa controle de posição mais grosseiro e pode impedir o nivelamento preciso. Instalar resolução superior sem reprogramação do drive pode causar erros de cálculo de velocidade.
| Sintoma de incompatibilidade de resolução | Causa provável |
|---|---|
| Offset de pavimento consistente (mesmo sentido a cada viagem) | Ajuste de PPR no drive não corresponde ao encoder |
| Oscilação de velocidade em comando constante | Frequência de pulsos fora da faixa de entrada do drive |
| Drive reporta “encoder fault” na partida | Contagem zero de pulsos ou atribuição errada de canais |
Sempre cruze o PPR da placa original com a lista de parâmetros do inversor antes de pedir.
2.2 Diâmetro do eixo e montagem
A montagem do encoder se enquadra em três categorias comuns:
- Montagem por flange — círculo de parafusos na face do encoder fixado ao suporte da extremidade do motor
- Eixo oco / sleeve — encoder desliza sobre a extensão do eixo do motor, fixado com parafuso de pressão ou braçadeira
- Montagem por acoplamento — acoplamento flexível conecta o eixo do encoder ao eixo do motor (tolera desalinhamento menor)
A tolerância do diâmetro do eixo é crítica. Um encoder de 10 mm em um eixo de 9,98 mm pode funcionar com parafuso de pressão; um furo de 10 mm em um eixo de 10,2 mm não assenta corretamente e causa rotação excêntrica — fonte direta de jitter de sinal.
2.3 Tensão de alimentação e níveis de saída
| Classe de tensão | Uso comum | Notas |
|---|---|---|
| 5 V DC (TTL/HTL) | Maioria dos encoders incrementais | Trechos curtos de cabo; sensível a ruído |
| 12 V DC | Incremental industrial | Melhor imunidade a ruído em cabos mais longos |
| 24 V DC | Alguns feedbacks de operador de porta | Verificar compatibilidade da entrada do drive |
| 1 Vpp Sin/Cos | Drives de motor PM | Analógico — requer cabo blindado |
Alimentar 12 V em um encoder de 5 V destrói a eletrônica interna. Verifique a tensão na placa e na régua de terminais do drive antes de conectar a reposição.
2.4 Tipo de conector e definição de pinos
Encoders de elevador usam conectores proprietários: circulares de 6, 8 ou 12 pinos, ou pigtais de fio direto. As atribuições de pinos para alimentação (+V, 0V), canal A, canal B, índice Z e dreno da blindagem variam por fabricante.
Regra: Nunca assuma compatibilidade de pinos entre marcas. Um conector de encoder compatível com KONE ligado como uma unidade Otis produzirá direção invertida ou ausência de sinal. Solicite um diagrama de pinagem ao fornecedor ou fotografe a fiação original antes de desconectar.
2.5 Compatibilidade de marca e modelo
Reposições compatíveis com OEM são projetadas para corresponder ao fator de forma, características elétricas e geometria de montagem dos conjuntos originais. Famílias de compatibilidade comuns incluem:
- KONE (drives série KM, encoders de máquinas MX)
- OTIS (módulos de feedback Gen2, SkyRise)
- Schindler (encoders BIOS, PORT)
- Mitsubishi (NEXIEZ, ELENESSA)
- Hitachi, ThyssenKrupp/TKE, Fujitec
Os números de modelo na placa (ex.: RE-0444, XAA, série KM) são a referência principal de correspondência — não o nome do modelo do elevador.
3. Checklist diagnóstico pré-substituição
Antes de pedir um encoder de reposição, confirme que o próprio encoder falhou. Uma parcela significativa dos retornos de “encoder fault” remonta a outras causas:
| Verificação | Método | Critério de aprovação |
|---|---|---|
| Continuidade da fiação | Ohmímetro no cabo (energia desligada) | Sem circuitos abertos em A, B, +V, 0V |
| Terminação da blindagem | Inspeção visual na extremidade do drive | Dreno da blindagem conectado conforme o manual do drive |
| Integridade do acoplamento | Rotação manual do eixo do motor | Encoder gira sem deslizamento ou folga |
| Deslizamento da corda | Teste de marca de giz na polia | Deriva < 5 mm por pavimento |
| Tensão Sin/Cos | Voltímetro em marcha de inspeção | 1,45–1,55 V por canal, balanceados |
Se o diagnóstico apontar para fiação ou deslizamento mecânico, substituir o encoder não resolverá a falha. Veja nosso artigo complementar sobre troubleshooting de encoder para a sequência completa em campo.
4. Procedimento de substituição
4.1 Bloqueio e documentação
- Aplique lockout/tagout no seccionador principal e verifique tensão zero nos terminais do controlador
- Fotografe a fiação original — orientação do conector, roteamento da blindagem, posições das abraçadeiras
- Registre os dados da placa do encoder: modelo, PPR, tensão, número de série
- Anote os números de modelo do motor e do drive para referência cruzada
4.2 Remoção e instalação física
- Desconecte o cabo do encoder primeiro na extremidade do drive, depois no encoder
- Remova o acoplamento ou parafusos de pressão; extraia o encoder sem danificar a superfície do eixo do motor
- Inspecione o eixo quanto a ranhuras, rebarbas ou corrosão — corrija defeitos menores antes de instalar a nova unidade
- Instale o encoder de reposição; aperte os parafusos de pressão conforme a especificação do fabricante (tipicamente 2–4 N·m)
- Verifique o alinhamento do acoplamento se aplicável — o desalinhamento causa desgaste de rolamentos e ruído de sinal em meses
4.3 Fiação e blindagem
- Roteie o cabo do encoder separado da fiação de potência e do resistor de frenagem (separação mínima de 100 mm quando possível)
- Termine a blindagem do cabo na extremidade do drive conforme o esquema de aterramento do fabricante
- Use o conector original ou equivalente fornecido pelo fornecedor — não deixe emendas de fio nu na casa de máquinas
- Confirme a atribuição correta dos canais (troca A/B causa direção invertida)
5. Comissionamento pós-instalação
Pular o comissionamento é a causa mais comum de falhas imediatamente após a substituição do encoder.
| Etapa | Ação | Finalidade |
|---|---|---|
| 1 | Energizar e verificar a tensão de alimentação do encoder nos terminais | Confirma a fiação antes do movimento |
| 2 | Teste de direção em modo de inspeção | Detecta canais A/B invertidos |
| 3 | Executar calibração zero / ajuste de offset | Alinha o zero elétrico à referência mecânica |
| 4 | Executar aprendizado de eixo ou teach de posição | Reconstrói a tabela de posições de pavimento |
| 5 | Testar corrida expressa e nivelamento em cada pavimento | Confirma resolução e precisão de posição |
| 6 | Teste com carga (mínimo 50% da capacidade) | Revela erros relacionados a deslizamento invisíveis com cabina vazia |
Critério de aceitação usado em muitos contratos de serviço: nivelamento de pavimento dentro de ±5 mm em cada parada após o comissionamento, verificado com duas corridas consecutivas de aprendizado de eixo diferindo em menos de 3 mm por pavimento.
6. Sintomas comuns de falha e causas raiz
| Sintoma | Causa possível | Primeira ação |
|---|---|---|
| Jitter em corrida a velocidade constante | Ruído de sinal, desgaste do acoplamento, incompatibilidade de resolução | Verificar blindagem e acoplamento |
| Deriva progressiva de pavimento ao longo de dias | Deslizamento da corda, afrouxamento do acoplamento do encoder | Teste de giz + verificação de torque do acoplamento |
| Falha do drive apenas após manutenção | Erro de fiação, conector não totalmente encaixado | Reinspecionar terminações |
| Falha em apenas um sentido | Canal danificado ou cabo parcialmente rompido | Teste de troca de canais A/B |
| Sem saída de pulsos | Encoder falho, cabo rompido, alimentação queimada | Medir tensão e pulsos na entrada do drive |
7. Vida útil e intervalos de substituição
Os rolamentos do encoder e a óptica interna degradam com calor, vibração e contaminação. A prática de manutenção da indústria sugere:
- Inspeção visual em cada chamado de serviço relacionado ao drive
- Consideração de substituição planejada aos 5–8 anos em unidades de alto ciclo (>1.000 viagens/dia)
- Substituição imediata quando desgaste físico, ranhuras, ruído de atrito ou perda intermitente de sinal forem confirmados
Projetos de upgrade de drive (ex.: conversão de tacômetro para feedback de encoder) exigem seleção coordenada de encoder, parâmetros de drive e frequentemente um novo cabo — trate-os como mudanças de engenharia, não como simples trocas de peça.
8. Informações de aquisição para orçamentos mais rápidos
Envie o seguinte com cada consulta de encoder:
- Foto da placa — resolução, tensão, número de modelo, tipo de conector
- Modelo do inversor ou drive — versão do software do controlador se conhecida
- Marca do elevador e tipo de máquina — com redutor vs. gearless, MRL vs. convencional
- Histórico de falhas — quando os sintomas começaram, comportamento vazio vs. carregado
- Quantidade e destino — para requisitos de documentação de exportação
A DORSEN fornece encoders compatíveis com OEM para máquinas de tração e operadores de porta com verificação de especificação antes do envio. Confirme a causa raiz, corresponda a peça com precisão e comissione corretamente — três passos que eliminam a maioria dos retornos repetidos relacionados a encoder.