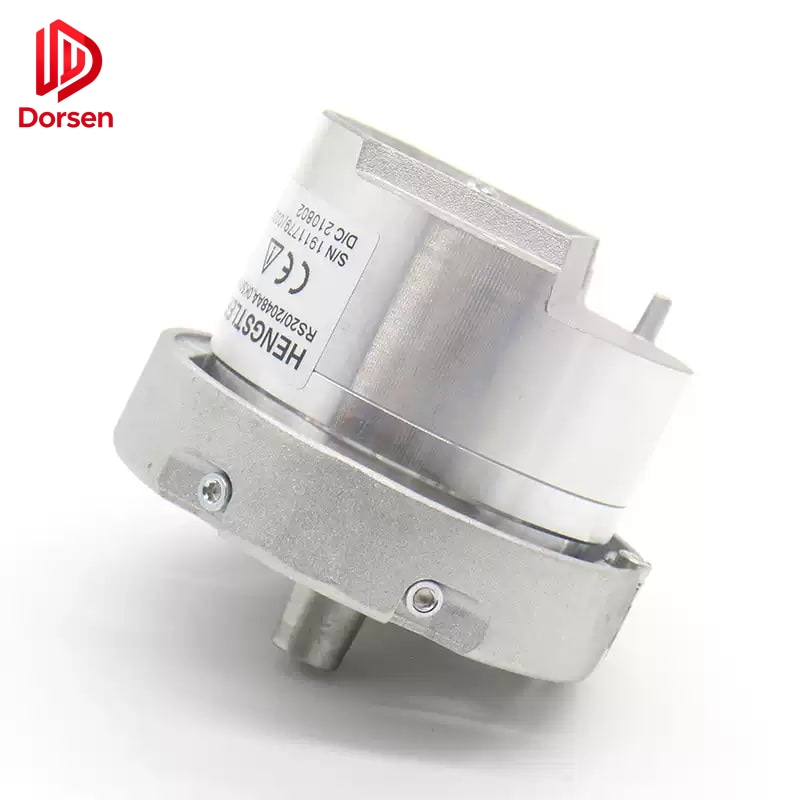
Lỗi truyền động ghi «encoder error» không phải lúc nào cũng nghĩa là encoder hỏng. Theo nhiều ca bảo trì hiện trường, phần lớn vấn đề căn tầng và phản hồi tốc độ do dây nối, che chắn, trượt cơ khí hoặc phần cứng căn tầng — không phải thiết bị phản hồi lỗi.
Bài viết này trình bày trình tự khắc phục sự cố đầy đủ: phân loại triệu chứng, kiểm tra phần cứng căn tầng, so sánh dữ liệu giếng, chẩn đoán điện và che chắn, thử trượt kéo, tiêu chí quyết định thay thế và yêu cầu đưa vào vận hành sau thay.
1. Phản hồi encoder trong truyền động thang máy
1.1 Phản hồi điều khiển tốc độ và vị trí
Encoder chuyển vòng quay trục motor thành tín hiệu điện. Biến tần dùng chúng để:
- Điều chỉnh tốc độ motor theo profile vận tốc lệnh
- Đếm xung định vị cabin giữa các điểm giảm tốc
- Phát hiện chiều quay để giám sát an toàn
- Điều khiển vòng kín motor đồng bộ nam châm vĩnh cửu (qua tín hiệu Sin/Cos analog)
Mọi gián đoạn tín hiệu phản hồi — do encoder hỏng, cáp hỏng, nhiễu điện hoặc trượt cơ tại puly kéo — tạo triệu chứng mà bộ điều khiển báo «lỗi encoder».
1.2 Loại phản hồi và điểm yếu
| Loại | Định dạng tín hiệu | Điểm yếu chính |
|---|---|---|
| Tăng dần (A/B/Z) | Xung sóng vuông | Đứt cáp, oxy hóa connector, nhiễu trên đường xung |
| Sin/Cos (analog) | Sóng sin/cos | Hỏng che chắn, vòng mass, biên độ thấp |
| Tuyệt đối | Từ vị trí serial | Lỗi giao thức, pin hỏng |
| Tốc kế (legacy) | Điện áp DC | Mòn chổi than, bụi than, trôi điện áp |
Hệ Sin/Cos trên motor nam châm vĩnh cửu nhạy nhiễu điện vì biên độ thấp (thường 1 Vpp). Nhiễu nhỏ có thể làm sai tính vị trí mà không có lỗi cáp rõ ràng.
2. Phân loại triệu chứng
2.1 Ma trận triệu chứng–nguyên nhân
Bắt đầu từ triệu chứng, không phải số linh kiện:
| Đội thấy gì | Nhóm có thể | Hành động đầu |
|---|---|---|
| Lệch tầng ngẫu nhiên (mỗi chuyến khác) | Nhiễu tín hiệu hoặc trượt dây | So sánh hai lần shaft learn |
| Lệch cố định mọi tầng | Cảm biến căn tầng hoặc tấm từ lệch | Kiểm tra tấm U/V/W và cảm biến |
| Giật chỉ khi chạy nhanh | Khớp nối lỏng hoặc đĩa mòn | Kiểm tra mô-men khớp nối |
| Lỗi sau bảo trì | Dây hoặc connector | Kiểm tra lại đầu nối và đi dây |
| Trôi dần theo tuần | Trượt dây hoặc khớp nối lỏng | Thử phấn trên puly |
| Lỗi chỉ một chiều | Kênh hỏng hoặc cáp đứt một phần | Đổi kênh A/B thử |
| Kiểm tra OK, tự động lỗi | Tham số hoặc phụ thuộc tốc độ | So sánh tham số kiểm tra vs tự động |
2.2 Diễn giải mã lỗi
| Mã lỗi (chung) | Có thể chỉ | Xác nhận bằng |
|---|---|---|
| Encoder error / mất phản hồi | Không phát hiện xung | Đo xung tại đầu cuối drive |
| Position error / vượt | Lệch đếm tích lũy | So sánh hai lần shaft learn |
| Speed feedback fault | Tín hiệu tốc độ hỗn loạn | Oscilloscope hoặc màn hình chẩn đoán |
| Sin/Cos imbalance | Lệch kênh analog | Đo điện áp từng kênh |
| Direction fault | Kênh A/B đảo hoặc thiếu | Thử hoán kênh |
Mã lỗi chỉ ra nhóm triệu chứng — không phải nguyên nhân gốc. Luôn kiểm tra cơ và điện trước khi đặt encoder thay.
3. Bước 1: Loại trừ phần cứng căn tầng
3.1 Linh kiện hệ căn tầng
Trước khi đổ lỗi encoder, xác nhận phần căn tầng:
| Linh kiện | Vị trí | Triệu chứng hỏng |
|---|---|---|
| Tấm từ tầng | Khung cửa mỗi tầng | Lệch cố định một tầng |
| Cảm biến căn tầng (U/V/W) | Nóc cabin | Lệch nhiều tầng |
| Công tắc giảm tốc | Nóc cabin | Vượt hoặc thiếu tầng |
| Cam hoặc băng căn tầng | Governor hoặc nóc cabin | Trôi tham chiếu vị trí |
Lệch tầng tập trung một tầng thường do tấm hoặc cảm biến cục bộ, không phải encoder. Nếu chỉ tầng 7 lệch 10 mm còn lại trong dung sai, kiểm tra tấm từ tầng 7 trước encoder.
3.2 Kiểm tra phần cứng căn tầng
| Kiểm tra | Phương pháp | Tiêu chí đạt |
|---|---|---|
| Cố định tấm từ | Nhìn và đẩy thử | Tấm chắc, không lệch do rung |
| Căn cảm biến | Đo khe | Theo spec nhà sản xuất (thường 5–15 mm) |
| Sạch cảm biến | Nhìn | Không bụi kim loại, dầu, bẩn mặt cảm biến |
| Số công tắc giảm tốc | Tham số bộ điều khiển vs thực tế | Khớp chính xác |
| Cực tấm | Đánh dấu nhà sản xuất | Đúng hướng cho loại cảm biến |
4. Bước 2: So sánh dữ liệu giếng hai lần
4.1 Quy trình
Phương pháp hiện trường phổ biến để loại trừ nhiễu encoder hoặc trượt dây:
- Hoàn thành shaft learn (hoặc position teach) và ghi dữ liệu vị trí tầng
- Lặp lại không đổi cài đặt cơ
- So sánh giá trị tầng tương ứng giữa hai lần
- Ghi chênh lớn nhất ở bất kỳ tầng nào
4.2 Diễn giải
| Kết quả | Chẩn đoán | Bước tiếp |
|---|---|---|
| Chênh ≤ 3 mm mọi tầng | Tín hiệu encoder ổn | Kiểm tra phần cứng căn tầng hoặc tham số drive |
| Chênh > 3 mm một hoặc nhiều tầng | Nghi chất lượng tín hiệu encoder hoặc trượt dây | Kiểm tra điện VÀ thử phấn trượt |
| Chênh tăng ở tầng trên | Dãn hoặc trượt dây tích lũy theo hành trình | Ưu tiên thử trượt kéo |
| Chênh ngẫu nhiên giữa các lần | Nhiễu điện hoặc tiếp xúc chập chờn | Kiểm tra che chắn và connector |
Ngưỡng thực tế: chênh bất kỳ tầng nào vượt 3 mm, coi chất lượng tín hiệu encoder hoặc trượt kéo đáng ngờ trước khi thay encoder.
Kiểm tra này đặc biệt quan trọng trên hệ nam châm vĩnh cửu dùng Sin/Cos, nơi tín hiệu analog nhỏ dễ bị nhiễu hơn hệ xung số.
5. Bước 3: Kiểm tra điện và che chắn
5.1 Nguyên nhân sửa được phổ biến
| Nguyên nhân | Tần suất | Sửa |
|---|---|---|
| Cáp encoder đi chung dây công suất | Rất thường | Tách đường, tối thiểu 100 mm |
| Drain che chắn không nối ở drive | Rất thường | Nối theo sơ đồ nhà sản xuất |
| Dây mass motor thiếu hoặc đứt | Thường | Lắp hoặc thay dây mass |
| Chân connector oxy hóa sau ẩm | Thường | Vệ sinh hoặc thay connector |
| Khớp nối encoder trượt trên trục | Thường | Siết lại hoặc thay khớp |
| Cáp mòn vào bracket | Vừa | Đi lại và thay đoạn hỏng |
| Sai điện áp cấp encoder | Vừa | Xác minh 5V vs 12V trên nameplate |
5.2 Kiểm tra tham chiếu Sin/Cos
Khi chạy kiểm tra, đo điện áp kênh Sin và Cos so với mass tín hiệu:
| Tham số | Giá trị mong đợi | Nếu ngoài dải |
|---|---|---|
| Điện áp kênh Sin | 1,45–1,55 V | Kiểm tra cáp và đầu encoder |
| Điện áp kênh Cos | 1,45–1,55 V | Kiểm tra cáp và đầu encoder |
| Cân bằng kênh | Chênh < 0,05 V | Lệch chỉ encoder hoặc cáp hỏng |
| Biên độ (peak-to-peak) | ~1,0 Vpp | Biên độ thấp — suy hao cáp |
Lệch lớn gợi ý cáp hỏng, connector oxy hóa hoặc đầu encoder hỏng — nhưng kiểm tra cáp trước khi đặt encoder mới.
5.3 Thực hành che chắn tốt
| Thực hành | Chi tiết |
|---|---|
| Đi cáp | Cáp encoder tách khay khỏi công suất, điện trở phanh, chiếu sáng |
| Nối che chắn | Dây drain nối ở drive theo sơ đồ |
| Tránh vòng mass | Mass một điểm — không mass hai đầu trừ khi chỉ định |
| Chất lượng connector | Connector gốc hoặc OEM — không nối dây trần |
| Cố định cáp | Cố định tránh cọ vào chi tiết chuyển động hoặc cạnh sắc |
6. Bước 4: Thử trượt kéo
6.1 Vì sao trượt giống lỗi encoder
Phản hồi encoder giả định dây không trượt trên puly. Encoder báo chính xác quay puly — nhưng nếu dây trượt, quay puly không còn bằng hành trình cabin. Bộ điều khiển thấy lỗi vị trí và có thể ghi lỗi encoder.
Trượt dây do lực căng không đều, rãnh puly mòn hoặc bám kém dưới tải. Đây là nguyên nhân callback liên quan encoder hay bị bỏ qua.
6.2 Quy trình thử phấn
- Đánh dấu phấn dây trên puly tại một tầng
- Chạy cabin lên một tầng và về tầng ban đầu
- Đo độ trôi vạch trên puly so với dây
- Lặp với 50% tải định mức trong cabin
| Kết quả | Diễn giải | Hành động |
|---|---|---|
| Trôi < 5 mm (không tải và có tải) | Bám đủ | Tập trung chẩn đoán điện |
| Trôi 5–15 mm | Trượt vừa | Đo lực căng dây — cân bằng trong 10% |
| Trôi > 15 mm | Trượt lớn | Lực căng, mòn rãnh, có thể thay puly |
| Trôi chỉ khi có tải | Trượt phụ thuộc tải | Ưu tiên kiểm tra lực căng |
Tiêu chí chấp nhận hiện trường: trượt một tầng dưới 5 mm khi không tải và có tải.
6.3 Liên hệ lực căng dây
Nếu xác nhận trượt, đo lực căng mọi sợi trong bộ. ASME A17.1 yêu cầu lực thấp nhất trong 10% lực cao nhất. Lực căng không đều là nguyên nhân trượt kéo phòng ngừa được chính. Xem bài đồng hành về lực căng dây và phản hồi vị trí.
7. Bước 5: Tiêu chí quyết định thay thế
7.1 Khi thay thế là hợp lý
| Điều kiện | Xác minh | Độ tin cậy |
|---|---|---|
| Không có xung với dây đã xác nhận tốt | Oscilloscope tại đầu vào drive | Cao — encoder hỏng |
| Mòn vật lý, xước hoặc tiếng mài | Kiểm tra nhìn và nghe | Cao — hỏng cơ |
| Lỗi hướng hoặc độ phân giải lặp sau hiệu chuẩn | Nhiều lần hiệu chuẩn thất bại | Cao — encoder hoặc khớp |
| Tuổi thọ > 5–8 năm với mất tín hiệu gián đoạn | Tuổi + mẫu triệu chứng | Vừa — lên kế hoạch thay |
| Kênh Sin/Cos lệch vĩnh viễn sau khi cáp OK | Đo điện áp với cáp tốt | Cao — đầu encoder hỏng |
| Nâng cấp drive cần loại phản hồi khác | Spec kỹ thuật | Bắt buộc |
7.2 Khi KHÔNG nên thay
| Điều kiện | Hành động đúng |
|---|---|
| Thử trượt > 5 mm | Cân bằng lực căng, kiểm tra rãnh puly |
| Che chắn chưa nối | Nối theo sách drive |
| Chỉ một tầng lệch | Kiểm tra tấm từ và cảm biến tầng đó |
| Lỗi chỉ sau bảo trì | Đối chiếu dây với ảnh gốc |
| Lệch Sin/Cos với cáp hỏng | Thay cáp trước, thử lại |
8. Sau thay thế: Yêu cầu đưa vào vận hành
Encoder OEM đúng vẫn lỗi nếu bỏ qua đưa vào vận hành:
| Bước | Hành động | Mục đích |
|---|---|---|
| 1 | LOTO và xác nhận không điện | An toàn |
| 2 | Chụp và tái tạo đi dây và nối che chắn gốc | Tránh sai dây |
| 3 | Xác minh điện áp cấp encoder tại đầu cuối | Xác nhận trước chuyển động |
| 4 | Hiệu chuẩn zero và kiểm tra chiều | Căn zero điện với tham chiếu cơ |
| 5 | Chạy shaft learn nếu bộ điều khiển yêu cầu | Tái tạo bảng vị trí tầng |
| 6 | So sánh shaft learn hai lần | Xác minh lặp lại ≤ 3 mm |
| 7 | Thử chế độ nhanh và kiểm tra mọi tầng | Xác nhận độ phân giải và vị trí |
| 8 | Thử có tải (tối thiểu 50% sức chở) | Phát hiện lỗi trượt không thấy khi không tải |
Tiêu chí chấp nhận: căn tầng ±5 mm mọi tầng, hai lần shaft learn liên tiếp chênh < 3 mm mỗi tầng.
9. Thông tin tăng tốc báo giá
Nếu xác nhận thay sau chẩn đoán, gửi:
| Thông tin | Vì sao cần |
|---|---|
| Ảnh nameplate encoder | Độ phân giải, điện áp, connector, model |
| Model biến tần hoặc drive | Tương thích tham số |
| Hãng thang và loại bộ điều khiển | Họ gá và connector |
| Lịch sử lỗi | Khi bắt đầu, không tải vs có tải, gián đoạn vs cố định |
| Tóm tắt chẩn đoán | Xác nhận đã phân tích nguyên nhân gốc |
| Số lượng và đích | Thời gian giao và chứng từ xuất khẩu |
10. Tóm tắt quy trình chẩn đoán đầy đủ
Nhận callback «lỗi encoder»
  → Bước 1: Kiểm tra phần cứng căn tầng (tấm, cảm biến, công tắc)
  → Bước 2: So sánh shaft learn hai lần (ngưỡng 3 mm)
  → Bước 3: Kiểm tra điện (che chắn, connector, điện áp Sin/Cos)
  → Bước 4: Thử trượt kéo (phấn, ngưỡng 5 mm)
  → Bước 5: Quyết định — thay encoder HOẶC sửa nguyên nhân gốc
  → Nếu thay: Đưa vào vận hành đầy đủ
  → Ghi kết quả vào nhật ký bảo trì
DORSEN cung cấp encoder tương thích OEM với xác minh spec trước giao hàng. Trả hàng sai linh kiện tốn hơn một giờ chẩn đoán thêm — xác nhận nguyên nhân gốc trước, rồi khớp linh kiện.