“Enkoder hatası” olarak etiketlenen bir tahrik arızası, her zaman enkoderin kendisinin arızalandığı anlamına gelmez. Birden fazla saha bakım vaka çalışmasında, kat hizalama ve hız geri bildirimi sorunlarının büyük bir kısmı kablolama, ekranlama, mekanik kayma veya hizalama donanımına — arızalı bir geri bildirim ünitesine değil — dayanmaktadır.
Bu rehber; semptom sınıflandırması, hizalama donanımı doğrulaması, kuyu verisi karşılaştırma yöntemleri, elektriksel ve ekranlama teşhisi, traksiyon kayma testi, değiştirme karar kriterleri ve değiştirme sonrası devreye alma gereksinimlerini kapsayan kapsamlı bir arıza giderme sırası sunmaktadır.
1. Asansör Tahriklerinde Enkoder Geri Bildirimini Anlama
1.1 Geri Bildirimin Hız ve Konumu Nasıl Kontrol Ettiği
Enkoder, motor milinin dönüşünü elektriksel sinyallere dönüştürür. İnverter bu sinyalleri şunlar için kullanır:
- Motor hızını komut edilen hız profiline göre düzenleme
- Yavaşlama noktaları arasında kat konumlandırması için darbe sayma
- Güvenlik izleme için dönüş yönünü algılama
- Kalıcı mıknatıslı senkron motorlar için kapalı döngü kontrol sağlama (Sin/Cos analog sinyalleri aracılığıyla)
Geri bildirim sinyelindeki herhangi bir kesinti — arızalı enkoder, hasarlı kablo, elektriksel gürültü veya traksiyon kasnağındaki mekanik kayma olsun — kontrolörün “enkoder arızası” olarak raporladığı semptomlara yol açar.
1.2 Geri Bildirim Türleri ve Savunmasızlıkları
| Tür | Sinyal formatı | Birincil savunmasızlık |
|---|---|---|
| Artımlı (A/B/Z) | Kare dalga darbeleri | Kablo kopması, konnektör oksidasyonu, darbe hatlarında gürültü |
| Sin/Cos (analog) | Sinüs/kosinüs dalga formları | Ekran arızası, toprak döngüsü, düşük sinyal genliği |
| Mutlak | Seri konum kelimesi | İletişim protokolü hatası, pil arızası |
| Takometre (eski) | DC gerilim | Fırça aşınması, karbon tozu, gerilim kayması |
Kalıcı mıknatıslı makinelerdeki Sin/Cos sistemleri, sinyal genliğinin düşük olması (tipik olarak 1 Vpp) nedeniyle elektriksel gürültüye özellikle duyarlıdır. Az miktarda parazit, belirgin bir kablo arızasını tetiklemeden konum hesaplamasını bozabilir.
2. Semptom Sınıflandırması
2.1 Semptom-Neden Matrisi
Parça numarasıyla değil, semptomlarla başlayın:
| Ekip görür | Olası kategori | İlk eylem |
|---|---|---|
| Rastgele hizalama hatası (her seferinde farklı ofset) | Sinyal paraziti veya halat kayması | İki kuyu öğrenme çalışmasını karşılaştırın |
| Her katta sabit ofset | Hizalama sensörü veya manyetik plaka kayması | U/V/W plakalarını ve sensörleri inceleyin |
| Yalnızca hızlı seferde titreme | Gevşek kaplin veya aşınmış disk | Mekanik kaplin torkunu kontrol edin |
| Bakım sonrası arıza | Kablolama veya konnektör sorunu | Bağlantıları ve yönlendirmeyi yeniden inceleyin |
| Haftalar içinde kademeli kayma | Halat kayması veya kaplin gevşemesi | Tebeşir işareti kayma testi |
| Yalnızca bir yönde arıza | Hasarlı kanal veya kısmi kablo kopması | A/B kanallarını değiştirerek test edin |
| Muayenede arıza yok, otomatikte arıza | Parametre veya hıza bağlı sorun | Muayene ve otomatik parametrelerini karşılaştırın |
2.2 Arıza Kodu Yorumlama
| Tahrik arıza kodu (genel) | Gösterebileceği | Doğrulama yöntemi |
|---|---|---|
| Enkoder hatası / geri bildirim kaybı | Darbe algılanmıyor | Tahrik terminallerinde darbe ölçümü |
| Konum hatası / aşım | Birikimli sayım uyumsuzluğu | İki geçişli kuyu öğrenme karşılaştırması |
| Hız geri bildirim arızası | Düzensiz hız sinyali | Osiloskop veya tahrik teşhis ekranı |
| Sin/Cos dengesizliği | Analog kanal uyumsuzluğu | Kanal başına gerilim ölçümü |
| Yön arızası | A/B kanalı ters veya eksik | Kanal değiştirme testi |
Arıza kodları semptom kategorisini belirler — kök nedeni değil. Değiştirme enkoderi sipariş etmeden önce her zaman mekanik ve elektriksel kontroller yapın.
3. Adım 1: Hizalama Donanımını Eleyin
3.1 Hizalama Sistemi Bileşenleri
Enkoderi suçlamadan önce hizalama alt sistemini doğrulayın:
| Bileşen | Konum | Arıza semptomu |
|---|---|---|
| Kat manyetik plakaları | Her kat kapı pervazı | Bir katta sabit ofset |
| Hizalama sensörleri (U/V/W) | Kabin üstü | Birden fazla katta ofset |
| Yavaşlama anahtarları | Kabin üstü | Katlarda aşım veya yetersiz iniş |
| Hizalama kamı veya bant | Regülatör veya kabin üstü | Konum referans kayması |
3.2 Hizalama Donanımı Kontrolleri
| Kontrol | Yöntem | Geçme kriteri |
|---|---|---|
| Manyetik plaka sabitliği | Görsel ve itme testi | Plakalar sağlam monte, titreşimden kayma yok |
| Sensör hizalaması | Boşluk ölçümü | Üretici spesifikasyonuna göre (tipik 5–15 mm) |
| Sensör temizliği | Görsel inceleme | Sensör yüzeyinde metal tozu, yağ veya kalıntı yok |
| Yavaşlama anahtarı sayısı | Kontrolör parametresi ve fiziksel sayı | Tam eşleşme |
| Plaka polaritesi | Üretici işaretlemesi | Sensör türü için doğru yönelim |
Yalnızca bir kata yoğunlaşan hizalama hatası genellikle enkoder geri bildirim arızasından ziyade yerel plaka veya sensör sorununa işaret eder. Yalnızca 7. kat 10 mm sapmış ve diğer tüm katlar tolerans içindeyse, enkoderden önce 7. katın manyetik plakasını inceleyin.
4. Adım 2: İki Geçişli Kuyu Verisi Karşılaştırması
4.1 Prosedür
Enkoder paraziti veya halat kaymasını elemek için yaygın kullanılan bir saha yöntemi:
- Kuyu öğrenmesini (veya konum öğretimini) tamamlayın ve kat konum verilerini kaydedin
- Herhangi bir mekanik ayarı değiştirmeden prosedürü tekrarlayın
- İki çalışma arasındaki ilgili kat değerlerini karşılaştırın
- Herhangi bir kattaki maksimum farkı not edin
4.2 Yorumlama
| Sonuç | Teşhis | Sonraki eylem |
|---|---|---|
| Tüm katlarda fark ≤ 3 mm | Enkoder sinyali kararlı | Hizalama donanımı veya tahrik parametrelerini inceleyin |
| Bir veya daha fazla katta fark > 3 mm | Enkoder sinyal kalitesi veya halat kayması şüpheli | Elektriksel kontrollere VE tebeşir kayma testine geçin |
| Üst katlarda fark artıyor | Seyahat mesafesiyle biriken halat gerilmesi veya kayması | Traksiyon kayma testi öncelikli |
| Çalışmalar arasında rastgele fark | Elektriksel gürültü veya aralıklı bağlantı | Ekranlama ve konnektör incelemesi |
Pratik eşik: Herhangi bir kattaki fark 3 mm’yi aşarsa, enkoderi değiştirmeden önce enkoder sinyal kalitesi veya traksiyon kaymasını şüpheli kabul edin.
Bu kontrol, küçük analog sinyallerin dijital darbe sistemlerinden daha fazla elektriksel gürültüye maruz kaldığı Sin/Cos geri bildirimi kullanan kalıcı mıknatıslı sistemlerde özellikle önemlidir.
5. Adım 3: Elektriksel ve Ekranlama Kontrolleri
5.1 Yaygın Düzeltilebilir Nedenler
Bakım ekipleri bunları enkoder arızalarının en yaygın düzeltilebilir nedenleri olarak sürekli rapor eder:
| Neden | Sıklık | Düzeltme |
|---|---|---|
| Enkoder kablosu güç kablolarıyla yönlendirilmiş | Çok yaygın | Ayrı yönlendirme, minimum 100 mm mesafe |
| Ekran drenajı tahrik ucunda sonlandırılmamış | Çok yaygın | Tahrik üreticisi şemasına göre sonlandırın |
| Motor toprak kayışı eksik veya kırık | Yaygın | Toprak kayışını takın veya değiştirin |
| Nem sonrası oksitlenmiş konnektör pinleri | Yaygın | Konnektörü temizleyin veya değiştirin |
| Enkoder göbeği ile mil arasında kaplin kayması | Yaygın | Kaplini yeniden torklayın veya değiştirin |
| Brakete sürtünerek hasar görmüş kablo | Orta | Yeniden yönlendirin ve hasarlı bölümü değiştirin |
| Yanlış enkoder besleme gerilimi | Orta | Etikette 5V ve 12V doğrulayın |
5.2 Sin/Cos Referans Kontrolü
Muayene seferinde Sin ve Cos kanal gerilimlerini sinyal toprağına karşı ölçün:
| Parametre | Beklenen değer | Aralık dışındaysa eylem |
|---|---|---|
| Sin kanal gerilimi | 1,45–1,55 V | Kablo ve enkoder kafasını kontrol edin |
| Cos kanal gerilimi | 1,45–1,55 V | Kablo ve enkoder kafasını kontrol edin |
| Kanal dengesi | < 0,05 V fark | Dengesizlik enkoder veya kablo arızası gösterir |
| Sinyal genliği (tepe-tepe) | ~1,0 Vpp | Düşük genlik kablo zayıflamasını gösterir |
Beklenen değerlerden büyük sapma kablo hasarı, konnektör oksidasyonu veya enkoder kafası arızasını gösterir — ancak yeni enkoder sipariş etmeden önce kabloyu doğrulayın.
5.3 Ekranlama En İyi Uygulamaları
| Uygulama | Detay |
|---|---|
| Kablo yönlendirme | Enkoder kablosu güç, fren direnci ve aydınlatmadan ayrı trayde |
| Ekran sonlandırma | Drenaj teli tahrik ucunda üretici diyagramına göre bağlı |
| Toprak döngüsü önleme | Tek nokta toprak referansı — belirtilmedikçe her iki uçta ekranı topraklamayın |
| Konnektör kalitesi | Orijinal veya OEM spesifikasyonlu konnektör — çıplak tel ekleri yok |
| Kablo desteği | Hareketli parçalara veya keskin kenarlara sürtünmeyi önlemek için kabloyu sabitleyin |
6. Adım 4: Traksiyon Kayma Testi
6.1 Kaymanın Enkoder Arızasını Neden Taklit Ettiği
Enkoder geri bildirimi halatın kasnak üzerinde kaymadığını varsayar. Enkoder kasnak dönüşünü doğru raporlar — ancak halat kayarsa kasnak dönüşü artık kabin hareketine eşit değildir. Kontrolör bunu konum hatası olarak görür ve enkoder arızası kaydedebilir.
Halat kayması eşit olmayan halat gerilimi, aşınmış kasnak olukları veya yük altında yetersiz traksiyondan kaynaklanır. Enkoderle ilgili geri çağrıların en gözden kaçırılan nedenlerinden biridir.
6.2 Tebeşir İşareti Test Prosedürü
- Bir kat girişinde halatı kasnağa karşı tebeşir veya bantla işaretleyin
- Kabini bir tam kat yukarı çalıştırın ve başlangıç katına dönün
- Kasnak üzerindeki işaret kaymasını halata göre ölçün
- Kabinde %50 nominal yük ile tekrarlayın
| Sonuç | Yorum | Eylem |
|---|---|---|
| Kayma < 5 mm (boş ve yüklü) | Traksiyon yeterli | Elektriksel teşhise odaklanın |
| Kayma 5–15 mm | Orta kayma | Halat gerilimini ölçün — %10 içinde eşitleyin |
| Kayma > 15 mm | Önemli kayma | Halat gerilimi, oluk aşınması, olası kasnak değişimi |
| Yalnızca yük altında kayma | Yüke bağlı kayma | Yük altında gerilim dengesizliği kötüleşir — gerilim kontrolü öncelikli |
Birçok ekip tarafından kullanılan saha kabulü: boş ve yüklü seferlerde tek kat kayması 5 mm altında.
6.3 Halat Gerilimi Bağlantısı
Kayma doğrulandıysa, setteki tüm halatlarda halat gerilimini ölçün. ASME A17.1, en düşük gerilimin en yüksek gerilimin %10’u içinde olmasını gerektirir. Eşit olmayan gerilim, traksiyon kaymasının baskın önlenebilir nedenidir. Tam eşitleme iş akışı için halat gerilimi ve konum geri bildirimi makalemize bakın.
7. Adım 5: Değiştirme Karar Kriterleri
7.1 Değiştirmenin Haklı Olduğu Durumlar
| Koşul | Doğrulama | Güven |
|---|---|---|
| Doğrulanmış iyi kablolamayla darbe çıkışı yok | Tahrik girişinde osiloskop | Yüksek — enkoder arızası |
| Fiziksel aşınma, çizik veya öğütme sesi | Görsel ve işitsel inceleme | Yüksek — mekanik arıza |
| Yeniden kalibrasyon sonrası tekrarlayan yön veya çözünürlük arızaları | Birden fazla kalibrasyon denemesi başarısız | Yüksek — enkoder veya kaplin |
| 5–8 yılı aşan servis ömrü ve aralıklı sinyal kaybı | Yaş + semptom deseni | Orta — değiştirmeyi planlayın |
| Kablo doğrulandıktan sonra Sin/Cos kanalları kalıcı dengesiz | Bilinen iyi kablo ile gerilim testi | Yüksek — enkoder kafası arızası |
| Tahrik yükseltmesi farklı geri bildirim türü gerektiriyor | Mühendislik spesifikasyonu | Gerekli — isteğe bağlı değil |
7.2 Değiştirmenin Haklı OLMADIĞI Durumlar
| Koşul | Bunun yerine doğru eylem |
|---|---|
| Kayma testi > 5 mm kayma gösteriyor | Halat gerilimini eşitleyin, kasnak oluklarını inceleyin |
| Ekran sonlandırılmamış | Ekranı tahrik kılavuzuna göre sonlandırın |
| Yalnızca bir kat hizalama hatası | O kattaki manyetik plaka ve hizalama sensörünü inceleyin |
| Yalnızca bakım sonrası arıza | Kablolamayı orijinal fotoğrafa göre yeniden kontrol edin |
| Hasarlı kablo ile Sin/Cos dengesizliği | Önce kabloyu değiştirin, sonra yeniden test edin |
8. Değiştirme Sonrası: Devreye Alma Gereksinimleri
Doğru eşleşen OEM uyumlu enkoder bile devreye alma atlanırsa arıza oluşturabilir:
| Adım | Eylem | Amaç |
|---|---|---|
| 1 | Kilitleme ve sıfır gerilim doğrulama | Güvenlik |
| 2 | Orijinal kablo yönlendirmesini ve ekran sonlandırmasını fotoğraflayın ve çoğaltın | Kablolama hatalarını önleme |
| 3 | Terminallerde enkoder besleme gerilimini doğrulayın | Hareketten önce kablolamayı onaylama |
| 4 | Sıfır kalibrasyonu ve yön doğrulaması yapın | Elektriksel sıfırı mekanik referansa hizalama |
| 5 | Kontrolör gerektiriyorsa kuyu öğrenmesi çalıştırın | Kat konum tablosunu yeniden oluşturma |
| 6 | İki geçişli kuyu öğrenme karşılaştırması | ≤ 3 mm tekrarlanabilirliği doğrulama |
| 7 | Her katta hızlı ve muayene modlarını test edin | Çözünürlük ve konum doğruluğunu onaylama |
| 8 | Yüklü test çalıştırın (minimum %50 kapasite) | Boş kabinde görünmeyen kayma hatalarını ortaya çıkarma |
Kabul kriteri: her girişte ±5 mm içinde kat hizalaması, ardışık iki kuyu öğrenme çalışmasının kat başına 3 mm’den az fark göstermesi.
9. Teklifinizi Hızlandıracak Bilgiler
Teşhis sırası tamamlandıktan sonra değiştirme onaylandıysa gönderin:
| Bilgi | Neden gerekli |
|---|---|
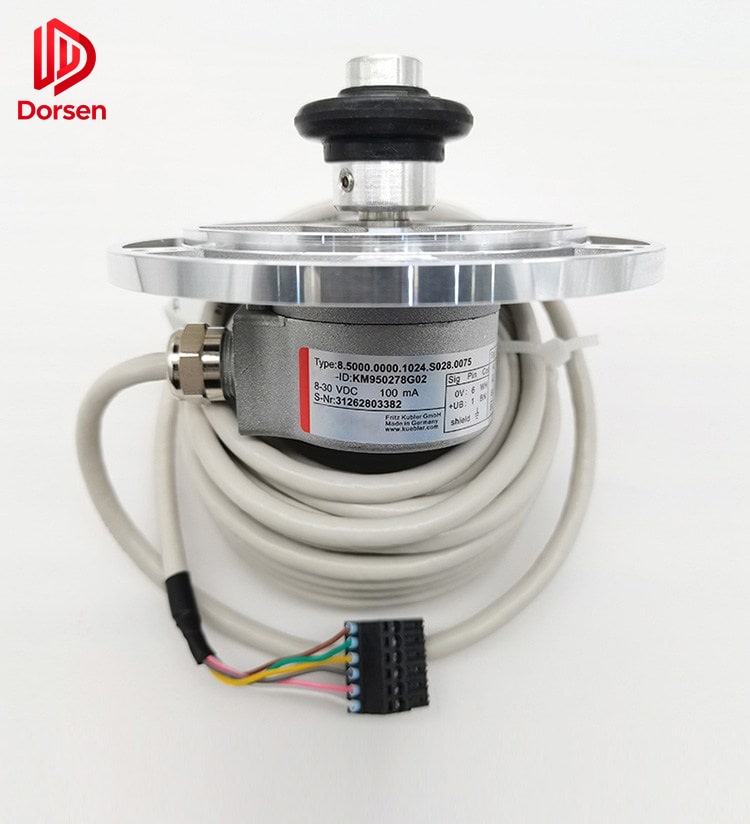
| Enkoder etiket fotoğrafı | Çözünürlük, gerilim, konnektör türü, model |
| İnverter veya tahrik modeli | Parametre uyumluluğu |
| Asansör markası ve kontrolör türü | Montaj ve konnektör ailesi |
| Arıza geçmişi | Ne zaman başladı, boş ve yüklü, aralıklı ve kalıcı |
| Teşhis sonuçları özeti | Kök neden analizinin yapıldığını doğrular |
| Miktar ve varış noktası | Teslim süresi ve ihracat belgeleri |
10. Tam Teşhis İş Akışı Özeti
"Enkoder arızası" geri çağrısı alındı
  → Adım 1: Hizalama donanımını kontrol edin (plakalar, sensörler, anahtarlar)
  → Adım 2: İki geçişli kuyu öğrenme karşılaştırması (3 mm eşiği)
  → Adım 3: Elektriksel kontroller (ekranlama, konnektörler, Sin/Cos gerilimi)
  → Adım 4: Traksiyon kayma testi (tebeşir işareti, 5 mm eşiği)
  → Adım 5: Karar — enkoderi değiştirin VEYA kök nedeni düzeltin
  → Değiştiriyorsanız: Tam test sırasıyla devreye alın
  → Bulguları bakım kaydına belgeleyin
DORSEN, sevkiyat öncesi spesifikasyon doğrulaması ile OEM uyumlu enkoderler tedarik eder. Yanlış parça iadeleri bir saatlik ek teşhisten daha pahalıya mal olur — önce kök nedeni doğrulayın, sonra parçayı eşleştirin.