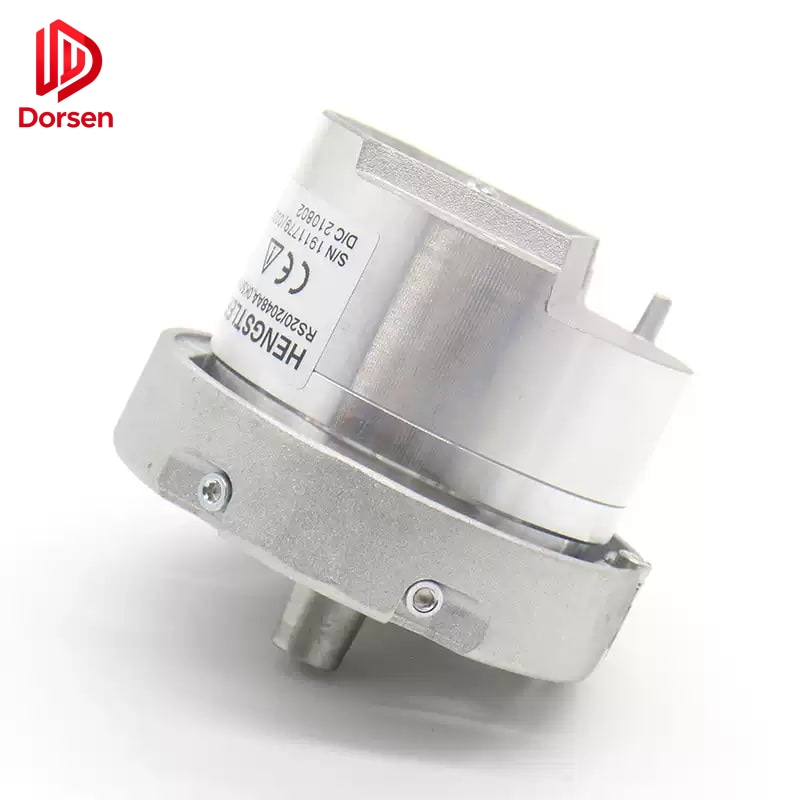
Un défaut d’entraînement libellé « erreur encodeur » ne signifie pas toujours que l’encodeur lui-même a défailli. Dans plusieurs études de cas de maintenance sur le terrain, une part importante des problèmes de nivellement et de retour de vitesse remontent au câblage, au blindage, au glissement mécanique ou au matériel de nivellement — pas à une unité de retour défectueuse.
Ce guide fournit une séquence de dépannage complète couvrant la classification des symptômes, la vérification du matériel de nivellement, les méthodes de comparaison des données d’arbre, les diagnostics électriques et de blindage, les essais de glissement de traction, les critères de décision de remplacement et les exigences de mise en service post-remplacement.
1. Comprendre le retour encodeur dans les entraînements d’ascenseur
1.1 Comment le retour contrôle la vitesse et la position
L’encodeur convertit la rotation de l’arbre moteur en signaux électriques. L’onduleur utilise ces signaux pour :
- Réguler la vitesse moteur par rapport au profil de vitesse commandé
- Compter les impulsions pour le positionnement à l’étage entre les points de décélération
- Détecter le sens de rotation pour la surveillance de sécurité
- Fournir le contrôle en boucle fermée pour les moteurs synchrones à aimants permanents (via signaux analogiques Sin/Cos)
Toute perturbation du signal de retour — qu’elle provienne d’un encodeur défaillant, d’un câble endommagé, de bruit électrique ou d’un glissement mécanique à la poulie de traction — produit des symptômes que le contrôleur signale comme « défaut encodeur ».
1.2 Types de retour et vulnérabilités
| Type | Format de signal | Vulnérabilité principale |
|---|---|---|
| Incrémental (A/B/Z) | Impulsions carrées | Rupture de câble, oxydation connecteur, bruit sur lignes impulsion |
| Sin/Cos (analogique) | Formes d’onde sinus/cosinus | Défaillance blindage, boucle de masse, faible amplitude signal |
| Absolu | Mot de position série | Erreur protocole communication, défaillance batterie |
| Tachymètre (ancien) | Tension CC | Usure balais, poussière carbone, dérive tension |
Les systèmes Sin/Cos sur machines à aimants permanents sont particulièrement sensibles au bruit électrique car l’amplitude du signal est faible (typiquement 1 Vpp). Une petite quantité d’interférence peut corrompre le calcul de position sans déclencher une défaillance de câble évidente.
2. Classification des symptômes
2.1 Matrice symptôme-cause
Commencez par les symptômes, pas le numéro de pièce :
| Ce que l’équipe observe | Catégorie probable | Première action |
|---|---|---|
| Mauvais nivellement aléatoire (décalage différent à chaque trajet) | Interférence signal ou glissement câble | Comparer deux courses d’apprentissage d’arbre |
| Décalage fixe à chaque étage | Capteur de nivellement ou plaque magnétique déplacée | Inspecter plaques U/V/W et capteurs |
| Saccades uniquement en course express | Accouplement desserré ou disque usé | Contrôler le couple de l’accouplement mécanique |
| Défaut après maintenance | Problème câblage ou connecteur | Re-inspecter terminaisons et cheminement |
| Dérive progressive sur des semaines | Glissement câble ou desserrage accouplement | Test de glissement au craie |
| Défaut dans un seul sens | Canal endommagé ou rupture partielle câble | Test d’échange canaux A/B |
| Pas de défaut en inspection, défaut en automatique | Problème paramètre ou dépendant de la vitesse | Comparer paramètres inspection vs. auto |
2.2 Interprétation des codes défaut
| Code défaut entraînement (générique) | Peut indiquer | Confirmer avec |
|---|---|---|
| Erreur encodeur / perte retour | Aucune impulsion détectée | Mesure impulsions aux bornes entraînement |
| Erreur position / dépassement | Décalage cumulatif de comptage | Comparaison deux passes apprentissage d’arbre |
| Défaut retour vitesse | Signal vitesse erratique | Oscilloscope ou écran diagnostic entraînement |
| Déséquilibre Sin/Cos | Inadéquation canal analogique | Mesure tension par canal |
| Défaut direction | Canal A/B inversé ou manquant | Test d’échange de canal |
Les codes défaut identifient la catégorie de symptôme — pas la cause racine. Effectuez toujours les contrôles mécaniques et électriques avant de commander un encodeur de remplacement.
3. Étape 1 : Éliminer le matériel de nivellement
3.1 Composants du système de nivellement
Avant d’incriminer l’encodeur, confirmez le sous-système de nivellement :
| Composant | Emplacement | Symptôme de défaillance |
|---|---|---|
| Plaques magnétiques d’étage | Montant porte de chaque palier | Décalage fixe à un étage |
| Capteurs de nivellement (U/V/W) | Toit cabine | Décalage à plusieurs étages |
| Interrupteurs de décélération | Toit cabine | Dépassement ou sous-course aux étages |
| Came ou bande de nivellement | Limiteur ou toit cabine | Dérive de référence de position |
3.2 Contrôles du matériel de nivellement
| Contrôle | Méthode | Critère de réussite |
|---|---|---|
| Fixation des plaques magnétiques | Visuel et test de poussée | Plaques fermement montées, pas de déplacement par vibration |
| Alignement des capteurs | Mesure du jeu | Selon spec constructeur (typiquement 5–15 mm) |
| Propreté des capteurs | Inspection visuelle | Pas de poussière métallique, huile ou débris sur la face capteur |
| Nombre interrupteurs décélération | Paramètre contrôleur vs. nombre physique | Correspondance exacte |
| Polarité des plaques | Marquage constructeur | Orientation correcte pour le type de capteur |
Un mauvais nivellement concentré sur un étage pointe souvent vers un problème local de plaque ou capteur plutôt qu’une défaillance de retour encodeur. Si seul l’étage 7 est décalé de 10 mm et tous les autres sont dans la tolérance, inspectez la plaque magnétique de l’étage 7 avant l’encodeur.
4. Étape 2 : Comparaison des données d’arbre en deux passes
4.1 Procédure
Méthode largement utilisée sur le terrain pour éliminer l’interférence encodeur ou le glissement de câble :
- Effectuer un apprentissage d’arbre (ou enseignement de position) et enregistrer les données de position par étage
- Répéter la procédure sans modifier aucun réglage mécanique
- Comparer les valeurs d’étage correspondantes entre les deux courses
- Noter la différence maximale à n’importe quel étage
4.2 Interprétation
| Résultat | Diagnostic | Action suivante |
|---|---|---|
| Différence ≤ 3 mm à tous les étages | Signal encodeur stable | Investiguer matériel nivellement ou paramètres entraînement |
| Différence > 3 mm à un ou plusieurs étages | Qualité signal encodeur ou glissement câble suspect | Procéder aux contrôles électriques ET test glissement craie |
| Différence croissante aux étages supérieurs | Allongement ou glissement câble cumulatif avec la course | Priorité test glissement traction |
| Différence aléatoire entre courses | Bruit électrique ou connexion intermittente | Inspection blindage et connecteurs |
Seuil pratique : Si la différence à un étage dépasse 3 mm, traiter la qualité du signal encodeur ou le glissement de traction comme suspect avant de remplacer l’encodeur.
Ce contrôle est particulièrement important sur les systèmes à aimants permanents utilisant un retour Sin/Cos, où les petits signaux analogiques sont plus vulnérables au bruit électrique que les systèmes à impulsions numériques.
5. Étape 3 : Contrôles électriques et de blindage
5.1 Causes corrigeables courantes
Les équipes de maintenance signalent régulièrement celles-ci comme les causes corrigeables les plus fréquentes des défauts encodeur :
| Cause | Fréquence | Correction |
|---|---|---|
| Câble encodeur cheminé avec câbles puissance | Très courant | Cheminement séparé, distance minimum 100 mm |
| Drain blindage non terminé côté entraînement | Très courant | Terminer selon schéma constructeur entraînement |
| Sangle de masse moteur absente ou cassée | Courant | Installer ou remplacer la sangle de masse |
| Broches connecteur oxydées après humidité | Courant | Nettoyer ou remplacer le connecteur |
| Glissement accouplement entre moyeu encodeur et arbre | Courant | Re-serrer ou remplacer l’accouplement |
| Câble endommagé par frottement sur support | Modéré | Re-cheminer et remplacer la section endommagée |
| Mauvaise alimentation tension encodeur | Modéré | Vérifier 5V vs. 12V sur la plaque signalétique |
5.2 Contrôle de référence Sin/Cos
En course d’inspection, mesurer les tensions des canaux Sin et Cos par rapport à la masse signal :
| Paramètre | Valeur attendue | Action si hors plage |
|---|---|---|
| Tension canal Sin | 1,45–1,55 V | Contrôler câble et tête encodeur |
| Tension canal Cos | 1,45–1,55 V | Contrôler câble et tête encodeur |
| Équilibre des canaux | < 0,05 V de différence | Déséquilibre indique défaut encodeur ou câble |
| Amplitude signal (crête à crête) | ~1,0 Vpp | Faible amplitude suggère atténuation câble |
Un grand écart par rapport aux valeurs attendues suggère un câble endommagé, une oxydation de connecteur ou une défaillance de tête encodeur — mais vérifiez d’abord le câble avant de commander un nouvel encodeur.
5.3 Bonnes pratiques de blindage
| Pratique | Détail |
|---|---|
| Cheminement câble | Câble encodeur dans un chemin séparé de la puissance, résistance freinage et éclairage |
| Terminaison blindage | Fil drain connecté côté entraînement selon schéma constructeur |
| Prévention boucle de masse | Référence de masse en un seul point — éviter de mettre à la masse le blindage aux deux extrémités sauf spécification |
| Qualité connecteur | Utiliser connecteur d’origine ou spécifié OEM — pas de épissures fil nu |
| Support câble | Fixer le câble pour éviter frottement sur pièces mobiles ou arêtes vives |
6. Étape 4 : Test de glissement de traction
6.1 Pourquoi le glissement imite une défaillance encodeur
Le retour encodeur suppose que le câble ne glisse pas sur la poulie. L’encodeur rapporte fidèlement la rotation de la poulie — mais si le câble glisse, la rotation de la poulie n’équivale plus au déplacement de la cabine. Le contrôleur voit cela comme une erreur de position et peut enregistrer un défaut encodeur.
Le glissement de câble est causé par une tension inégale des câbles, des rainures de poulie usées ou une traction insuffisante sous charge. C’est l’une des causes les plus négligées des rappels liés à l’encodeur.
6.2 Procédure du test au craie
- Marquer le câble contre la poulie à un palier avec de la craie ou du ruban adhésif
- Faire monter la cabine d’un étage complet et revenir au palier de départ
- Mesurer la dérive de la marque sur la poulie par rapport au câble
- Répéter avec 50 % de la charge nominale dans la cabine
| Résultat | Interprétation | Action |
|---|---|---|
| Dérive < 5 mm (vide et chargé) | Traction adéquate | Se concentrer sur diagnostics électriques |
| Dérive 5–15 mm | Glissement modéré | Mesurer tension câble — égaliser à ±10 % |
| Dérive > 15 mm | Glissement significatif | Tension câble, usure rainures, possible remplacement poulie |
| Dérive uniquement sous charge | Glissement dépendant de la charge | Déséquilibre de tension aggravé sous charge — priorité contrôle tension |
Acceptation sur le terrain utilisée par de nombreuses équipes : glissement d’un étage sous 5 mm en courses à vide et chargées.
6.3 Lien avec la tension des câbles
Si le glissement est confirmé, mesurer la tension de tous les câbles de l’ensemble. ASME A17.1 exige que la tension la plus basse soit dans 10 % de la plus haute. Une tension inégale est la cause prédominante évitable du glissement de traction. Consultez notre article associé sur la tension des câbles et le retour de position pour le flux complet d’égalisation.
7. Étape 5 : Critères de décision de remplacement
7.1 Quand le remplacement est justifié
| Condition | Vérification | Confiance |
|---|---|---|
| Sortie impulsion absente avec câblage confirmé bon | Oscilloscope à l’entrée entraînement | Élevée — défaillance encodeur |
| Usure physique, rayures ou bruit de frottement | Inspection visuelle et auditive | Élevée — défaillance mécanique |
| Défauts direction ou résolution répétés après recalibration | Plusieurs tentatives de calibration échouées | Élevée — encodeur ou accouplement |
| Durée de service au-delà de 5–8 ans avec perte signal intermittente | Âge + schéma de symptômes | Modérée — planifier remplacement |
| Canaux Sin/Cos durablement déséquilibrés après câble vérifié | Test tension avec câble connu bon | Élevée — défaillance tête encodeur |
| Modernisation entraînement exigeant un type de retour différent | Spécification technique | Requis — non optionnel |
7.2 Quand le remplacement N’EST PAS justifié
| Condition | Action correcte à la place |
|---|---|
| Test glissement montre > 5 mm de dérive | Égaliser tension câble, inspecter rainures poulie |
| Blindage non terminé | Terminer blindage selon manuel entraînement |
| Un seul étage mal nivelé | Inspecter plaque magnétique et capteur nivellement à cet étage |
| Défaut uniquement après maintenance | Re-vérifier câblage contre photo d’origine |
| Déséquilibre Sin/Cos avec câble endommagé | Remplacer d’abord le câble, puis re-tester |
8. Après remplacement : exigences de mise en service
Même un encodeur compatible OEM correctement adapté peut provoquer des défauts si la mise en service est omise :
| Étape | Action | Objectif |
|---|---|---|
| 1 | Verrouiller et vérifier tension nulle | Sécurité |
| 2 | Photographier et reproduire le cheminement filaire et la terminaison blindage d’origine | Prévenir erreurs de câblage |
| 3 | Vérifier la tension d’alimentation encodeur aux bornes | Confirmer câblage avant mouvement |
| 4 | Effectuer calibration zéro et vérification direction | Aligner zéro électrique à la référence mécanique |
| 5 | Exécuter apprentissage d’arbre si le contrôleur l’exige | Reconstruire la table de position par étage |
| 6 | Comparaison apprentissage d’arbre en deux passes | Vérifier répétabilité ≤ 3 mm |
| 7 | Tester modes express et inspection à chaque étage | Confirmer résolution et précision de position |
| 8 | Essai chargé (50 % capacité minimum) | Révéler erreurs liées au glissement invisibles à cabine vide |
Critère d’acceptation : nivellement à l’étage dans ±5 mm à chaque palier, avec deux courses consécutives d’apprentissage d’arbre différant de moins de 3 mm par étage.
9. Informations qui accélèrent votre devis
Si le remplacement est confirmé après la séquence de diagnostic, envoyez :
| Information | Pourquoi nécessaire |
|---|---|
| Photo plaque signalétique encodeur | Résolution, tension, type connecteur, modèle |
| Modèle onduleur ou entraînement | Compatibilité paramètres |
| Marque ascenseur et type contrôleur | Famille montage et connecteur |
| Historique des défauts | Quand commencé, vide vs. chargé, intermittent vs. permanent |
| Résumé résultats diagnostic | Confirme que l’analyse de cause racine a été effectuée |
| Quantité et destination | Délai et documentation export |
10. Résumé du flux de diagnostic complet
Réception rappel « défaut encodeur »
  → Étape 1 : Contrôler matériel nivellement (plaques, capteurs, interrupteurs)
  → Étape 2 : Comparaison apprentissage d'arbre en deux passes (seuil 3 mm)
  → Étape 3 : Contrôles électriques (blindage, connecteurs, tension Sin/Cos)
  → Étape 4 : Test glissement traction (craie, seuil 5 mm)
  → Étape 5 : Décision — remplacer encodeur OU corriger cause racine
  → Si remplacement : Mise en service avec séquence d'essai complète
  → Documenter constatations dans le journal de maintenance
DORSEN fournit des encodeurs compatibles OEM avec vérification des spécifications avant expédition. Les retours de mauvaises pièces coûtent plus qu’une heure supplémentaire de diagnostic — confirmez d’abord la cause racine, puis adaptez la pièce.